Classical Mechanics - 1
经典力学笔记(一)
On this page
1 Lagrangian Mechanics
优势: Lagrangian 是一个标量; 动力学方程形式不受坐标影响; 处理约束系统简便; 便于说明对称性与守恒律之间的联系.
1.1 Constraints, Degrees of Freedom, and Generalized Coordinates
1.1.1 Constraints and Their Classification
Definition 位形: 物理系统在空间中的分布,形状
Definition 约束(constraint): 限制系统位形及其变化
可解约束/不可解约束
可解约束: 可部分解脱,又称单侧约束 不可解约束: 不可解脱,又称双侧约束
完整约束(holonomic constraint)/非完整约束(几何约束+可积微分约束/不可积微分约束)
线性微分约束(Pfaffian constraint)
\[f_i\,\mathrm{d}x_i=0,\quad i=0,\cdots ,n,\quad x_0=t\]在三维局部坐标中, 对处处非零且至少 \(C^1\) 光滑的 Pfaff 1-form \(\omega=f_i\,\mathrm{d}x_i\), 存在非零积分因子 \(\mu\) 使 \(\mu\omega=\mathrm{d}U\), 当且仅当
\[\mathbf{f}·(\nabla\times\mathbf{f})=0\]Proof1 若 \(\mu\omega=\mathrm{d}U\), 则 \(\nabla\times(\mu\mathbf{f})=0\). 展开并点乘 \(\mathbf{f}\) 得 \(\mu\mathbf{f}\cdot(\nabla\times\mathbf{f})=0\), 因而必要性成立. 反之, \(\omega\wedge\mathrm{d}\omega=0\) 在三维中恰好等价于 \(\mathbf{f}\cdot(\nabla\times\mathbf{f})=0\). 局部 Frobenius 定理于是保证 \(\omega=h\,\mathrm{d}U\), 其中 \(h\ne0\); 取 \(\mu=h^{-1}\) 即得充分性.
定常(scleronomous constraint)/非定常约束(rheonomous constraint)(是否含时)
1.1.2 Degrees of Freedom and Generalized Coordinates
Definition 自由度: 对完整约束系统, 指局部确定位形所需的独立坐标数, 记为 \(n_f\). 运动状态还需给定相应速度; 对非完整系统, 应另外区分位形维数与允许速度空间的维数.
Definition 广义坐标: 能唯一确定系统位形的独立坐标 \(\{q_\alpha\mid \alpha=1,2,\cdots,s\}\)
完整系统的位形流形局部为 \(s\) 维, 无额外速度约束时其位置与速度组成 \(2s\) 维状态空间. 若有 \(m\) 个独立的非完整仿射速度约束, 每点允许速度空间的维数为 \(s-m\), 但不能因此把位形流形降为 \(s-m\) 维; 所有位形是否可达还取决于约束的具体结构.
\(N\) 质点系统, \(k\) 个约束
\[f_m(\mathbf{r}_1,\cdots,\mathbf{r}_N,t)=0,m=1,\cdots,k\]引入 \(\{q_\alpha\}\) 得到坐标变换方程
\[\dot{\mathbf{r}}_i=\dot{\mathbf{r}}_i(q,\dot q,t)=\sum_\alpha\frac{\partial\mathbf{r}_i}{\partial q_\alpha}\dot q_\alpha+\frac{\partial\mathbf{r}_i}{\partial t}\]进而得到两个 Lagrange 关系
\[\left\{\begin{aligned} &\frac{\partial\dot{\mathbf{r}}_i}{\partial\dot{ q_\alpha}}=\frac{\partial\mathbf{r}_i}{\partial q_\alpha}\\ &\frac{\mathrm{d}}{\mathrm{d}t}\frac{\partial\mathbf{r}_i}{\partial q_\alpha}=\left.\frac{\partial\dot{\mathbf{r}}_i}{\partial q_\alpha}\right|_{\dot q,t} \end{aligned}\right.\]Proof 后一式证明左右都等于 \(\partial_\alpha\partial_\beta\mathbf{r}_i\dot q_\beta+\partial_t\partial_\alpha\mathbf{r}_i\).(左侧对 \(\partial_\alpha\mathbf{r}_i\) 求全导数, 右侧利用上式中 \(\dot{\mathbf{r}}_i(q,\dot q,t)\)).
对定常约束,总可找到 \(\{q_\alpha\}\),使 \(\mathbf{r}_i=\mathbf{r}_i(q_1,\cdots,q_s),i=1,\cdots,N\).
1.2 Principle of Virtual Work, d’Alembert’s Principle, and Lagrange Equations
1.2.1 Principle of Virtual Work
考虑 \(N\) 个质点组成的系统, 受 \(k\) 个局部独立的完整约束, \(n_f=s=3N-k\).
Definition 虚位移: 瞬时约束所允许的所有假想位移 \(\delta\mathbf{r}_i=\frac{\partial\mathbf{r}_i}{\partial q_\alpha}\delta q_\alpha\)(\(\delta t=0\),为等时变分)
变分无穷小, 需要满足体系的瞬时约束, 无需满足运动方程. 定常约束 \(\mathrm{d}\mathbf{r}_i\in M=\{\delta\mathbf{r}_i\}\)(非定常系统一般 \(\mathrm{d}\mathbf{r}_i\notin M=\{\delta\mathbf{r}_i\}\))
Definition 理想约束: 约束力的虚功和为 0(光滑的刚性平面,不可伸长绳,刚性杆,纯滚动约束等).
静力平衡时, Newton 方程给出 \(\mathbf{F}_i=\mathbf{F}_i^a+\mathbf{F}_i^c=0,\forall i(=1,\cdots,N)\) 静力平衡要求合力虚功为 0:
\[\sum\limits_{i=1}^N(\mathbf{F}_i^a+\mathbf{F}_i^c)·\delta \mathbf{r}_i=0\]Theorem 理想系统在静力平衡时, 由理想约束消去约束力的虚功, 得虚功原理: \(\sum\limits_{i=1}^N\mathbf{F}_i^a·\delta \mathbf{r}_i=0\)
Definition 广义力 \(Q_\alpha=\sum_{i=1}^N\mathbf{F}_i^a·\frac{\partial\mathbf{r}_i}{\partial q_\alpha}\).
Corollary 对完整理想系统, 虚功原理写为:
\[0=\sum_{i=1}^N\mathbf{F}_i^a·\delta \mathbf{r}_i=\sum_{i=1}^N\mathbf{F}_i^a·\sum_{\alpha=1}^{s}\frac{\partial\mathbf{r}_i}{\partial q_\alpha}\delta q_\alpha=\sum_{\alpha=1}^{s}Q_\alpha·\delta q_\alpha\]由 \(\delta q_\alpha\) 各自独立, 故 \(\forall\alpha,Q_\alpha=0\).
Remark 完整理想保守系统的虚功原理
\[0=Q_\alpha=\sum_{i=1}^N(-\frac{\partial V}{\partial\mathbf{r}_i})·\frac{\partial\mathbf{r}_i}{\partial q_\alpha}=-\frac{\partial V}{\partial q_\alpha}\]Remark 在平衡点, 刚度矩阵 \(\mathbf{K}\) 正定是局部稳定的充分条件, 其中 \(k_{ij}=\partial^2 V/(\partial q_i\partial q_j)\). 退化极小值的 Hessian 可以仅半正定, 此时还需考察高阶项.
1.2.2 Method of Lagrange Multipliers
Example 在约束 \(g(x,y)=x^2+y^2-1=0\) 下, 求 \(f(x,y)=x+y\) 的极值.
Solution 取极值时两图线相切
\[\nabla f=\lambda\nabla g\]\(\lambda\) 称为 Lagrange 乘子(对微分性质良好的图线一般有此结论) 引入 \(h=h(x,y,\lambda)=f(x,y)-\lambda g(x,y)\),取极值要求
\[\begin{cases} \partial_x h=\partial_x f-\lambda\partial_x g=0\\ \partial_y h=\partial_y f-\lambda\partial_y g=0\\ \partial_\lambda h=-g=0(已满足) \end{cases}\]1.2.3 d’Alembert’s Principle and Lagrange Equations
以 Newton 运动方程为起点, 将惯性项移到力的一侧:
\[\mathbf{F}_i^a+\mathbf{F}_i^c-m_i\ddot{\mathbf{r}}_i=0\]最后一项称 D’Alembert 惯性力
Theorem d’Alembert 原理: 对理想系统, 将上述方程投影到允许的虚位移上, 约束力的虚功和为零, 得到 Lagrange-d’Alembert 方程(理想系统的动力学普遍方程):
\[\sum\limits_{i=1}^{N}(\mathbf{F}_i^a-m_i\ddot{\mathbf{r}_i})·\delta\mathbf{r}_i=0\]Corollary 对完整理想系统, 取独立广义坐标, 得到 Lagrange 方程:
\[\frac{\mathrm{d}}{\mathrm{d}t}\frac{\partial T}{\partial \dot q_\alpha}-\frac{\partial T}{\partial q_\alpha}=Q_\alpha,\ \ \alpha=1,\cdots,s\]Proof 已知 \(\sum\limits_{i=1}^{N}(\mathbf{F}_i^a-m_i\ddot{\mathbf{r}_i})·\delta\mathbf{r}_i=0,\delta\mathbf{r}_i=\frac{\partial\mathbf{r}_i}{\partial q_\alpha}\delta q_\alpha\),只需考察
\[\begin{aligned} \sum_{i=1}^N m_i \ddot{\mathbf{r}}_i \cdot \frac{\partial \mathbf{r}_i}{\partial q_\alpha}&=\frac{\mathrm{d}}{\mathrm{d}t}\left(\sum_{i=1}^N m_i \dot{\mathbf{r}}_i \cdot \frac{\partial \mathbf{r}_i}{\partial q_\alpha}\right)-\sum_{i=1}^N m_i \dot{\mathbf{r}}_i \cdot \frac{\mathrm{d}}{\mathrm{d}t}\left(\frac{\partial \mathbf{r}_i}{\partial q_\alpha}\right) \\ &=\frac{\mathrm{d}}{\mathrm{d}t}\left(\sum_{i=1}^N m_i \dot{\mathbf{r}}_i \cdot \frac{\partial \dot{\mathbf{r}}_i}{\partial \dot{q}_\alpha}\right)-\sum_{i=1}^N m_i \dot{\mathbf{r}}_i \cdot \frac{\partial \dot{\mathbf{r}}_i}{\partial q_\alpha} \\ &=\frac{\mathrm{d}}{\mathrm{d}t}\left(\frac{\partial T}{\partial \dot{q}_\alpha}\right)-\frac{\partial T}{\partial q_\alpha} \end{aligned}\]以及
\[\sum_{i=1}^N\mathbf{F}_i^a·\delta \mathbf{r}_i=\sum_{\alpha=1}^{s}Q_\alpha·\delta q_\alpha\]代入得(第二类)Lagrange 方程,Q.E.D. Remark 若主动力均为保守力, 有 \(Q_\alpha=-\partial_\alpha V\), 此时的 Lagrange 方程:
\[\frac{\mathrm{d}}{\mathrm{d}t}\frac{\partial L}{\partial \dot q_\alpha}-\frac{\partial L}{\partial q_\alpha}=0,\ \ \alpha=1,\cdots,s\]其中 \(L=T-V\) 称 Lagrangian.
1.2.4 Properties of the Lagrangian
任意性
- 可相差任意非零的常数乘子, 对应于运动方程关于 \(L\) 线性齐次. 零乘子会抹去运动方程; 负乘子则会交换作用量的极大与极小.
- 可相差任意作为时间全导数的求和项,即进行规范变换(gauge transformation): \(L\implies L'=L+\frac{\mathrm{d}}{\mathrm{d}t}f(q,t)\) 后,运动方程不发生变化(即 Lagrangian 具有规范不变性)
可加性
两个独立的封闭体系 \(A,B\) 组成的体系的 Lagrangian 为 \(L=L_A+L_B\)
1.2.5 Free Particle
惯性系 S 中,选择笛卡尔坐标为广义坐标.时空的均匀性要求 Lagrangian 仅依赖于质点速度 \(\mathbf{v}\),而空间的各向同性要求 Lagrangian 仅会依赖于速度大小 \(v\),即 \(L=L(v^2)\) 考虑另一个惯性系 S’相对 S 以无穷小速度 \(\boldsymbol{\epsilon}\) 运动,则 \(\mathbf{v}'=\mathbf{v}-\boldsymbol{\epsilon}\),于是
\[L'=L(v'^2)=L(v^2-2\mathbf{v}·\boldsymbol{\epsilon}+\epsilon^2)\cong L(v^2)-2\frac{\partial L}{\partial(v^2)}\mathbf{v}·\boldsymbol{\epsilon}\]由力学规律在 Galileo 变换下不变,\(L'\) 与 \( L(v^2)\) 等价,故有
\[L'-L(v^2)=\frac{\mathrm{d}}{\mathrm{d}t}f(\mathbf{r},t)=\frac{\partial f}{\partial \mathbf{r}}·\mathbf{v}+\frac{\partial f}{\partial t}\]上式微分展开对 \(\mathbf{v}\) 线性依赖,故 \(\frac{\partial L}{\partial(v^2)}=\text{const}\implies L=\frac m 2v^2\),\(m\) 被定义为质点质量. 代入 Lagrange 方程 \(\frac{\mathrm{d}}{\mathrm{d}t}\frac{\partial L}{\partial \mathbf{v}}=\frac{\mathrm{d}}{\mathrm{d}t}(m\mathbf{v})=0\implies\mathbf{v}=\text{const}\)(惯性定律)
1.2.6 Noninertial Frames
考虑自由质点在非惯性参考系中的运动 考虑惯性系 \(S_0\), 质点速度记为 \(\mathbf{v}_0\), \(L=\frac m 2v_0^2\).
考虑平动非惯性系 S, 相对 \(S_0\) 的速度为 \(\mathbf{V}(t)\),\(\mathbf{v}=\mathbf{v}_0-\mathbf{V}\),则
\[\begin{aligned} L=&\frac m 2(v^2+2\mathbf{v}·\mathbf{V}+V^2)\\ \cong&\frac m 2v^2-m\dot{\mathbf{V}}·\mathbf{r}+\frac{\mathrm{d}}{\mathrm{d}t}(m\mathbf{r}·\mathbf{V}+\int^t\frac12mV^2\,\mathrm{d}t) \end{aligned}\]最后一项可由规范变换舍去,以 \(S\) 系中参量为广义坐标,Lagrange 方程为
\[\frac{\mathrm{d}}{\mathrm{d}t}(m\mathbf{v})=-m\dot{\mathbf{V}}\]方程右侧项即为平移惯性力
考虑相对 S 以 \(\boldsymbol{\Omega}(t)\) 定点转动的转动非惯性系 S’,将两个参考系的公共参考点选在转轴上,\(\mathbf{v}=\mathbf{v}'+\boldsymbol{\Omega}\times\mathbf{r}'\),代入 S 系参量表示的 Lagrangian 中
\[L=\frac{m}{2} v^2-m \dot{\mathbf{V}} \cdot \mathbf{r}=\frac{m}{2} v^{\prime 2}+m \mathbf{v}' \cdot(\mathbf{\Omega} \times \mathbf{r}')+\frac{m}{2}(\mathbf{\Omega} \times \mathbf{r}')^2-m \dot{\mathbf{V}} \cdot \mathbf{r}'\]\[\begin{aligned} \frac{\partial L}{\partial \mathbf{v}'}&=m\mathbf{v}'+m\boldsymbol{\Omega}\times\mathbf{r}'\\ \frac{\partial L}{\partial \mathbf{r}'}&=m\mathbf{v}'\times\boldsymbol{\Omega}+m(\boldsymbol{\Omega}\times\mathbf{r}')\times\boldsymbol{\Omega}-m\dot{\mathbf{V}} \end{aligned}\]以 \(\mathbf{r}'\) 为广义坐标,Lagrange 方程:
\[\frac{\mathrm{d}}{\mathrm{d}t}(m\mathbf{v}')=-2m\boldsymbol{\Omega}\times\mathbf{v}'-m\boldsymbol{\Omega}\times(\boldsymbol{\Omega}\times \mathbf{r}')-m\dot{\boldsymbol{\Omega}}\times\mathbf{r}'-m\dot{\mathbf{V}}\]方程右边的四项分别为:科氏力,惯性离心力,切向惯性力和平移惯性力, 为转动非惯性系下的有效力.
1.2.7 Systems of Particles
存在相互作用的质点系:\(L=\sum_i\frac 12m_iv_i^2-V(\mathbf{r}_1,\cdots)\) Lagrange 方程:\(m_i\frac{\mathrm{d}\mathbf{v}_i}{\mathrm{d}t}=-\frac{\partial V}{\partial \mathbf{r}_i}\)
上述模型用同一时刻的位置决定、与速度无关的势能描述相互作用, 由此得到 Newton 力学的运动方程. 这是额外的模型假设, 不能仅由 Galileo 相对性原理推出: 相对位置和相对速度在共同 Galileo boost 下均不变, 因而 Galileo 不变性本身也允许依赖相对速度的相互作用.
考虑约束存在,引入坐标变换之后,动能函数
\[\begin{aligned} T & =\frac{1}{2} \sum_{\alpha, \beta} a_{\alpha \beta}(q,t) \dot{q}_\alpha \dot{q}_\beta+\sum_\alpha a_\alpha(q,t) \dot{q}_\alpha+\frac{1}{2} \sum_i m_i\left(\partial_t \mathbf{r}_i\right)^2 \\ & =T^{(2)}+T^{(1)}+T^{(0)} \end{aligned}\]几项分别为广义速度的二次,一次和零次齐次函数,其中
\[a_{\alpha\beta}=\sum\limits_i m_i\frac{\partial\mathbf{r}_i}{\partial q_\alpha}\cdot\frac{\partial\mathbf{r}_i}{\partial q_\beta},a_\alpha=\sum\limits_i m_i\frac{\partial\mathbf{r}_i}{\partial q_\alpha}\cdot\frac{\partial\mathbf{r}_i}{\partial t}\]考虑外场存在: 稳定约束下整体封闭的系统 \(A+B\),且其 Lagrangian:\(L=T_A+T_B-V(q_A,q_B)\) 若已知 \(q_B(t)\),\(A\) 在给定外场下:\(L_A=T_A(q_A,\dot q_A)-V(q_A,t)\)
2 Symmetry and Conservation Laws
2.1 Hamilton’s Principle
2.1.1 Calculus of Variations
变分法主要用于处理泛函(:函数 \(\implies\) 实数)极值问题(常可通过泛函的类似性简化问题)
Theorem 泛函极值问题的 Euler-Lagrange 方程(以下暂且讨论单自由度) 为使泛函积分 \(I=\int_{x_A}^{x_B}f(y,y',x)\,\mathrm{d}x\) 在固定 \(y_A=y(x_A),y_B=y(x_B)\) 时取极值
\[\frac{\mathrm{d}}{\mathrm{d}x}\frac{\partial f}{\partial y'}-\frac{\partial f}{\partial y}=0\]此即 Euler-Lagrange 方程 Proof 采用等 \(x\) 变分方法
以下仅作一阶变分,极值的存在及其属性(极大还是极小)还取决于二阶变分的符号,这一般会对应复杂的计算.很多情形我们可以由物理情况判断极值的属性(极大或极小),从而作出简化.
定义试探函数族 \(\overline y=\overline y(x,\epsilon)=y(x)+\delta y(x)\),其中 \(\delta y\) 为函数的等 \(x\) 变分,满足
- \(\delta y(x_A)=\delta y(x_B)=0\)(端点固定)
- \(\delta(\mathrm{d}y)=\mathrm{d}(\delta y)\)(\(\mathrm{d}\) 为与 \(\mathrm{d}x\) 对应的微分)
- \(\overline y(x,0)=y(x)\)(\(\epsilon=0\) 对应极值路径)
- \(\overline y(x,\epsilon)\in C^2\)(直到二阶导存在且连续)
极值条件为
\[\begin{aligned} 0=\delta I=&\int_{x_A}^{x_B}[\frac{\partial f}{\partial y}\delta y+\frac{\partial f}{\partial y'}\frac{\mathrm{d}}{\mathrm{d}x}(\delta y)]\,\mathrm{d}x\\ =&\left.\frac{\partial f}{\partial y'}\delta y\right|_{x_A}^{x_B}+\int_{x_A}^{x_B}[\frac{\partial f}{\partial y}-\frac{\mathrm{d}}{\mathrm{d}x}(\frac{\partial f}{\partial y'})]\delta y\,\mathrm{d}x \\ =&\int_{x_A}^{x_B}[\frac{\partial f}{\partial y}-\frac{\mathrm{d}}{\mathrm{d}x}(\frac{\partial f}{\partial y'})]\delta y\,\mathrm{d}x \end{aligned}\]对任意的 \(\delta 𝑦\) 如上等式都成立,故要求有
\[\frac{\mathrm{d}}{\mathrm{d}x}\frac{\partial f}{\partial y'}-\frac{\partial f}{\partial y}=0\]Remark 对多自由度体系采用固定的端点的等 \(x\) 变分,极值条件为对各项的求和,又由 \(\delta y_\alpha\) 两两独立,故有 Euler-Lagrange 方程组
\[\frac{\mathrm{d}}{\mathrm{d}x}\frac{\partial f}{\partial y_\alpha'}-\frac{\partial f}{\partial y_\alpha}=0,\forall\alpha=1,2,\cdots,s\]积分号与一阶变分的交换是积分号下求导的问题. 例如, 在固定有限区间内, 若 \(f\in C^2\), 路径族 \(\overline y(x,\epsilon)\) 对 \((x,\epsilon)\) 足够光滑, 并在共同紧集内取值, 则 \(\epsilon\) 导数受可积函数控制, 因而可交换积分与一阶变分. 仅有每条路径连续可微不足以保证交换; 完整约束或保守性也不是这个分析条件的替代.
2.1.2 Principle of Least Action
严格地讲, 应该为作用量极值原理. 一般我们认为可以有两种等价的表述:
Postulate Hamilton 原理 对于可由 Lagrangian \(L(q,\dot q,t)\) 描述的完整理想体系, 真实的运动使得给定初末态位形 \((t_1,q^{(1)})\) 和 \((t_2,q^{(2)})\) 的路径作用量(action):
\[S[q(t)]=\int_{t_1}^{t_2}L(q,\dot q,t)\,\mathrm{d}t\]取驻值, 故也常称最小作用量原理. 驻值不保证极小: 对具有正定速度 Hessian 的通常自然 Lagrangian, 足够短且无共轭点的区段可取局部极小; 更长区间或一般 Lagrangian 则需检查二阶变分.
从而对完整理想系统, 可以用 Euler–Lagrange 方程给出力学体系的运动方程(Lagrange 方程):
\[\frac{\mathrm{d}}{\mathrm{d}t}\frac{\partial L}{\partial \dot q_\alpha}-\frac{\partial L}{\partial q_\alpha}=0,\forall\alpha=1,2,\cdots,s\]在速度无关势能模型中, Lagrangian 为 \(L=T-V\), 可在惯性系中给出 Newton 力学的运动方程. 对于不能由该势能描述的广义力, 对作用量有相应要求
\[\delta S+\int_{t_1}^{t_2}\sum_\alpha Q_\alpha\delta q_\alpha\,\mathrm{d}t=0\]其中 \(Q_\alpha\) 给出尚未包含在 \(L\) 中的广义力. 分部积分后得到 \(\mathrm{d}(\partial L/\partial\dot q_\alpha)/\mathrm{d}t-\partial L/\partial q_\alpha=Q_\alpha\), 因而外力虚功前取正号.
Lagrangian 是广义坐标及广义速度的函数,而相应的运动方程是时间相关的二阶微分方程,这反映了: 当速度 Hessian 非奇异时, 给定 \(q,\dot q\) 与时间, 运动方程可局部解出加速度 \(\ddot q\). 还需通常的光滑性条件保证初值问题的局部唯一性; 奇异 Lagrangian 则需另外处理约束.
选取光滑、单调且 \(\mathrm{d}t/\mathrm{d}\lambda\ne0\) 的新参数 \(\lambda=\lambda(t)\) 可以建立等价变分问题, 但须同时变换速度与积分测度:
\[L_\lambda=L\!\left(q,\frac{\mathrm{d}q/\mathrm{d}\lambda}{\mathrm{d}t/\mathrm{d}\lambda},t\right)\frac{\mathrm{d}t}{\mathrm{d}\lambda}.\]
Postulate Maupertuis 原理 对于能量守恒的系统(同时要求约束是完整且理想的), 真实运动使得路径的简约作用量的在 \(\Delta\) 变分意义下取驻值, 即
\[\Delta I[C]\equiv\Delta\int_Cp_i\,\mathrm{d}q_i=\Delta\int_{t_1}^{t_2}p_i\dot{q}_i\,\mathrm{d}t=0\]\(\Delta\) 变分与等时变分 \(\delta\) 的关系为
\[\Delta q(t)=q(t+\Delta t,\alpha) - q(t,0)\simeq\dot{q}(t,0)\Delta t+\delta q(t)\]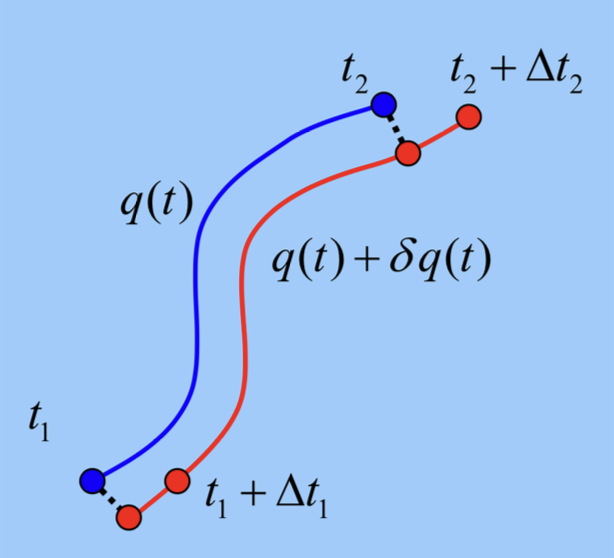
Maupertuis 原理中变分与端点移动的几何示意.
Proof 考虑作用量的 \(\Delta\) 变分:
\[\begin{aligned} \Delta\int_{t_1}^{t_2}L\,\mathrm{d}t &=\int_{t_1+\Delta t_1}^{t_2+\Delta t_2}L[t,q(t,\alpha),\dot{q}(t,\alpha)]\,\mathrm{d}t-\int_{t_1}^{t_2}L[t,q(t,0),\dot{q}(t,0)]\,\mathrm{d}t\\ &=L[t_2,\alpha]\Delta t_2-L[t_1,\alpha]\Delta t_1+\delta\int_{t_1}^{t_2}L(q,\dot{q},t)\,\mathrm{d}t\\ &=L[t_2,0]\Delta t_2-L[t_1,0]\Delta t_1+\delta\int_{t_1}^{t_2}L(q,\dot{q},t)\,\mathrm{d}t \end{aligned}\]最后一步由一阶近似得到. 利用
\[\delta\int_{t_1}^{t_2}L(q,\dot{q},t)\,\mathrm{d}t = \int_{t_1}^{t_2}\left\{\frac{\partial L}{\partial q_i}-\frac{\mathrm{d}}{\mathrm{d}t}\left(\frac{\partial L}{\partial\dot{q}_i}\right)\right\}\delta q_i\,\mathrm{d}t+\left[\frac{\partial L}{\partial\dot{q}_i}\delta q_i\right]_{t_1}^{t_2}\]代入作用量变分, 并把等时变分变为 \(\Delta\) 变分得到
\[\Delta\int_{t_1}^{t_2}L\,\mathrm{d}t=\int_{t_1}^{t_2}\left\{\frac{\partial L}{\partial q_i}-\frac{\mathrm{d}}{\mathrm{d}t}\left(\frac{\partial L}{\partial\dot{q}_i}\right)\right\}\delta q_i\,\mathrm{d}t+\left[p_i\Delta q_i-H\Delta t\right]\bigg|_{t_1}^{t_2}\]考虑限制条件:
- \(H(q,p)=E=\mathrm{const}\) 守恒在真实路径上成立
- 所取变分使得所有变化路径上 \(H(q+\Delta q,p+\Delta p)=E\)
- 变化路径在初末端点 \(\Delta q(t_{1/2})=0\)(不要求 \(\Delta t=0\))
从而
\[\Delta\int_{t_1}^{t_2}L\,\mathrm{d}t=\Delta\int_{t_1}^{t_2}\left(p_i\dot{q}_i-H\right)\,\mathrm{d}t=\Delta\int_{t_1}^{t_2}p_i\,\mathrm{d}q_i-H(\Delta t_2-\Delta t_1)\]根据 Hamiltonian 的定义, 可以得到简约作用量变分为 0 的结论:
\[\Delta\int_{t_1}^{t_2}p_i\,\mathrm{d}q_i=0\]- 最短路径原理: 约束与时间无关、势场与速度无关时, 动能可表为 \[2T=2(E-V)=\sum_{ij}A_{ij}\dot{q}_i\dot{q}_j=\sum_ip_i\dot{q}_i\] 定义路径长度(位形流形上) \[(\mathrm{d}s)^2=A_{ij}\mathrm{d}q_i\mathrm{d}q_j\] 根据 Maupertuis 原理有 \[\Delta\int_Cp_i\,\mathrm{d}q_i=\Delta\int_{t_1}^{t_2}2T\,\mathrm{d}t=\Delta\int_{s_1}^{s_2}\sqrt{2(E-V)}\,\mathrm{d}s=0\] 与 Fermat 原理类比可以得到粒子的等效折射率 \(n=\sqrt{2(E-V)}\), 粒子运动路径为变折射率介质中的光线路径.
2.1.3 Least Action Principle for Nonholonomic Systems
设有 \(s\) 个广义坐标及 \(m\) 个独立的仿射速度约束
\[f_l(q,\dot q,t)=\sum_{\alpha=1}^s a_{l\alpha}(q,t)\dot q_\alpha+a_{lt}(q,t)=0,\qquad l=1,\cdots,m\]约束矩阵在所讨论区域秩为 \(m\), 因而每一点允许速度的仿射空间维数为 \(s-m\); 对不可积约束, 这不等于把构型空间降为 \(s-m\) 维.
对完整约束 \(F_l(q,t)=0\), 可将路径限制在约束面上, 或对作用量加入乘子 \(\mu_l F_l\) 并变分, 得到约束力方程. 若用速度形式, 应先取等价的恰当表达 \(f_l=\mathrm{d}F_l/\mathrm{d}t\). 此时
\[\frac{\partial f_l}{\partial q_\alpha}-\frac{\mathrm{d}}{\mathrm{d}t}\frac{\partial f_l}{\partial\dot q_\alpha}=0\]对 \(L+\sum_l\lambda_l f_l\) 作独立变分后, 可通过重新定义乘子与完整约束的结果对应. 对一般 Pfaffian 表达, 不能未经等价变换就认定此恒等式成立.
对理想非完整约束, 采用 Lagrange–d’Alembert 原理: 实际速度满足 \(f_l=0\), 固定时间的虚位移满足
\[\sum_\alpha a_{l\alpha}\delta q_\alpha=0,\qquad \delta q_\alpha(t_1)=\delta q_\alpha(t_2)=0\]这些虚位移通常不是一族都满足速度约束的路径的变分. 在允许虚位移下令 \(\delta\int L\,\mathrm{d}t=0\), 得
\[\frac{\mathrm{d}}{\mathrm{d}t}\frac{\partial L}{\partial\dot q_\alpha}-\frac{\partial L}{\partial q_\alpha}+\sum_{l=1}^m\lambda_l a_{l\alpha}=0,\qquad f_l=0\]这里沿用广义约束力 \(Q_\alpha^{\mathrm c}=-\sum_l\lambda_l a_{l\alpha}\) 的符号. 约束力对允许虚位移不作功, 不代表对实际位移一定不作功.
Remark 若直接对增广作用量 \(\int(L+\sum_l\lambda_l f_l)\,\mathrm{d}t\) 作独立变分, 则得到变分约束(vakonomic)方程
\[\frac{\mathrm{d}}{\mathrm{d}t}\frac{\partial L}{\partial\dot q_\alpha}-\frac{\partial L}{\partial q_\alpha} =\sum_l\lambda_l\left(\frac{\partial f_l}{\partial q_\alpha}-\frac{\mathrm{d}}{\mathrm{d}t}\frac{\partial f_l}{\partial\dot q_\alpha}\right)-\sum_l\dot\lambda_l\frac{\partial f_l}{\partial\dot q_\alpha}\]它一般不同于理想非完整系统的 Lagrange–d’Alembert 方程. 应区分两种变分问题, 而不是笼统断言非完整系统没有变分表述; 相关讨论另见2.
2.2 Symmetry and Conservation Laws
2.2.1 Generalized Momentum and Its Conservation Law
Definition 广义动量
\[p_\alpha=\frac{\partial L}{\partial \dot q_\alpha},\alpha=1,2,\cdots,s\]这样 Lagrange 方程写作
\[\dot{p_\alpha}=\frac{\partial L}{\partial q_\alpha}\]因此, 如 \(L\) 不显含某个 \(q_\alpha\), 即在对应的(相)空间平移操作下不变. 则称其为循环坐标, 此时对应的 \(p_\alpha=\mathrm{const}\).
循环坐标的产生一般和某种对称性相联系. e.g.
- 外场轴对称 \(V=V(r,\theta)\),可以得出 \(\varphi\) 为循环坐标,广义动量 \(p_\varphi=J_z=\mathrm{const}\)
- 外场球对称,角动量 \(\mathbf{J}\) 守恒
根据对称性选取广义坐标,使得循环坐标尽可能多,可以方便地给出运动积分.
2.2.2 Energy Conservation
Theorem 能量守恒定律 若体系具有时间平移不变性, 即 \(\partial_tL=0\), 则有能量守恒:
\[E=\sum_\alpha\frac{\partial L}{\partial \dot q_\alpha}\dot q_\alpha-L=\mathrm{const}\]Proof 由 \(\partial_tL=0\)
\[\frac{\mathrm{d}L}{\mathrm{d}t}= \frac{\partial L}{\partial q_\alpha}\dot q_\alpha+\frac{\partial L}{\partial \dot q_\alpha}\ddot q_\alpha= \left(\frac{\mathrm{d}}{\mathrm{d}t}\frac{\partial L}{\partial \dot q_\alpha}\right)\dot q_\alpha+\frac{\partial L}{\partial \dot q_\alpha}\ddot q_\alpha= \frac{\mathrm{d}}{\mathrm{d}t}\left(\frac{\partial L}{\partial \dot q_\alpha}\dot q_\alpha\right)\]移项发现守恒量
\[\frac{\mathrm{d}}{\mathrm{d}t}\left(\frac{\partial L}{\partial \dot q_\alpha}\dot q_\alpha-L\right)=0\]\(E\) 对 \(L\) 线性依赖, 故 \(E\) 也具有可加性
- 考虑稳定约束下的保守系的 Lagrangian, 动能项只有 \[T^{(2)}=\frac{1}{2} \sum\limits_{\alpha, \beta} a_{\alpha \beta}(q) \dot{q}_\alpha \dot{q}_\beta\] 利用 Euler 齐次函数定理得到 \[\sum_\alpha\frac{\partial L}{\partial \dot q_\alpha}\dot q_\alpha=2T\] 守恒量 \(E=2T-(T-V)=T+V\), 即为牛顿力学中的机械能
- 考虑不稳定约束下的保守系, 动能 \[T=T^{(2)}+T^{(1)}+T^{(0)}\] 此时 \[\sum_\alpha\frac{\partial L}{\partial \dot q_\alpha}\dot q_\alpha=2T^{(2)}+T^{(1)}\] \(E=T^{(2)}-T^{(0)}+V\) 为广义能量, 但含时约束下不一定守恒. 沿运动方程有 \(\mathrm{d}E/\mathrm{d}t=-\partial L/\partial t\); 只有右侧为零时才得到守恒量.
Definition Hamilton 函数 假设速度 Hessian \(\partial^2L/(\partial\dot q_\alpha\partial\dot q_\beta)\) 非奇异, 可局部由 \(p_\alpha=\partial L/\partial\dot q_\alpha\) 解出速度. 将 \(p_\alpha,q_\alpha\) 看作独立变量, 定义 Hamiltonian
\[H=H(p,q,t)=\sum_\alpha p_\alpha\dot q_\alpha-L\]\[\begin{aligned} \mathrm{d}H=&\dot q_\alpha\,\mathrm{d}p_\alpha+p_\alpha\,\mathrm{d}\dot q_\alpha-(p_\alpha\,\mathrm{d}\dot q_\alpha+\dot p_\alpha\,\mathrm{d}q_\alpha+\partial_tL\,\mathrm{d}t)\\ =&\dot q_\alpha\,\mathrm{d}p_\alpha-\dot p_\alpha\,\mathrm{d}q_\alpha-\partial_tL\,\mathrm{d}t \end{aligned}\]故有一组 Hamilton 正则方程
\[\dot q_\alpha=\frac{\partial H}{\partial p_\alpha},\quad \dot p_\alpha=-\frac{\partial H}{\partial q_\alpha},\quad \partial_tH=-\partial_tL\]Remark 能量守恒定律(另一表述) 若哈密顿量不显含时间, 则其本身为体系的运动积分, 即能量 \(E=H(q,p,t)\).
2.2.3 Linear and Angular Momentum Conservation
Theorem 动量守恒定律 若体系具有空间平移不变性(空间的均匀性), 则有系统总动量守恒
\[\mathbf{P}=\sum_im_i\dot{\mathbf{r}}_i=\sum_i\mathbf{p}_i=\mathrm{const}\]Proof 无穷小变换记作
\[\begin{aligned} \mathbf{r}_i&\to\mathbf{r}_i+\delta\mathbf{r}_i\\ (\delta\mathbf{r}_i)_\text{平移}&=\delta\mathbf{r}_0,\delta t=0 \end{aligned}\]其中 \(\delta\mathbf{r}_0\) 是与 \(\mathbf{r}_i\) 无关的全局性无穷小平移变量. 相应真实轨道 Lagrangian 的变分为
\[\begin{aligned} \delta L& =\sum_\alpha\frac{\partial L}{\partial q_\alpha}\delta q_\alpha+\sum_\alpha\frac{\partial L}{\partial\dot{q}_\alpha}\delta\dot{q}_\alpha \\ &=\sum_\alpha\left(\frac{\mathrm{d}}{\mathrm{d}t}\frac{\partial L}{\partial\dot{q}_\alpha}\right)\delta q_\alpha+\sum_\alpha\frac{\partial L}{\partial\dot{q}_\alpha}\Big(\frac{\mathrm{d}}{\mathrm{d}t}\delta q_\alpha\Big) \\ &=\frac{\mathrm{d}}{\mathrm{d}t}{\left(\sum_\alpha\frac{\partial L}{\partial\dot{q}_\alpha}\delta q_\alpha\right)} \end{aligned}\]对于速度无关势 \(V=V(q,t)\) 情形
\[\frac{\partial L}{\partial\dot{q}_\alpha}=\frac\partial{\partial\dot{q}_\alpha}\left(\sum_i\frac12m_i\dot{\mathbf{r}}_i^2\right)=\sum_im_i\dot{\mathbf{r}}_i\cdot\frac{\partial\dot{\mathbf{r}}_i}{\partial\dot{q}_\alpha}=\sum_im_i\dot{\mathbf{r}}_i\cdot\frac{\partial\mathbf{r}_i}{\partial q_\alpha}\]无穷小平移变换下, Lagrangian 不变, 对应于(下式对变换不含 \(t\),速度无关势均成立)
\[\delta L=\frac{\mathrm{d}}{\mathrm{d}t}{\left(\sum_im_i\dot{\mathbf{r}}_i\right)}\cdot\delta\mathbf{r}_0= \frac{\mathrm{d}\mathbf{P}}{\mathrm{d}t}\cdot\delta\mathbf{r}_0 =0\]Theorem 角动量守恒定律 若体系具有空间转动不变性(空间的各向同性), 则有系统总角动量守恒
\[\mathbf{J}=\sum_im_i\mathbf{r}_i\times\dot{\mathbf{r}}_i=\sum_i\mathbf{r}_i\times\mathbf{p}_i=\mathrm{const}\]Proof \(\left(\delta\mathbf{r}_i\right)_\text{转动}=\delta\mathbf{\varphi}\times\mathbf{r}_i,\left(\delta\mathbf{v}_i\right)_\text{转动}=\delta\mathbf{\varphi}\times\mathbf{v}_i\),相应真实轨道 Lagrangian 在速度无关势情形下的变分同上 无穷小转动变换下,Lagrangian 不变,对应于
\[\begin{aligned} \delta L =&\frac{\mathrm{d}}{\mathrm{d}t}\biggl(\sum_im_i\dot{\mathbf{r}}_i\cdot(\delta\mathbf{\varphi}\times\mathbf{r}_i)\biggr)\\ =&\frac{\mathrm{d}}{\mathrm{d}t}\biggl(\sum_im_i\mathbf{r}_i\times\dot{\mathbf{r}}_i\biggr)\cdot\delta\mathbf{\varphi}\\ =&\frac{\mathrm{d}\mathbf{J}}{\mathrm{d}t}\cdot\delta\mathbf{\varphi}=0 \end{aligned}\]2.2.4 Scale Transformations
Definition 尺度变换: \(\mathbf{r}'=\lambda_1\mathbf{r}\ ,\ t'=\lambda_2t\)
尺度变换下齐次函数意义非凡, 如果力学系统的势能正好是各个粒子坐标的 \(k\) 次齐次函数, 则
\[V(\lambda_i\mathbf{r}_i)=\lambda_1^kV(\mathbf{r}_i)\]那么可以选取 \(\lambda_2=\lambda_1^{1-\frac k2}\), 使系统的 Lagrangian 整体乘一个因子 \(\lambda_1^k\),从而运动方程不变, 与原先有几何上类似的轨道, 运行的特征时间与轨道尺度的比例也是固定的, 具体来说为 \(\frac{t'}{t}=\left(\frac{l'}{l}\right)^{1-\frac k2}\).
Kepler 第三定律 行星运动中有 \(k=-1\), 代入得到 \(\mathrm{Kepler}\) 第三定律 \(\frac{t'}{t}=\left(\frac{l'}{l}\right)^{\frac 32}\)
位力定理(Virial theorem) 考虑一个多粒子体系在有限的空间范围内运动, 对
\[2T=\sum_i\mathbf{v}_i\cdot\mathbf{p}_i=\frac{\mathrm{d}}{\mathrm{d}t}\left(\sum_i\mathbf{p}_i\cdot\mathbf{r}_i\right)-\sum_i\mathbf{r}_i\cdot\dot{\mathbf{p}}_i\]假设端点项 \([\sum_i\mathbf p_i\cdot\mathbf r_i]_0^{\mathcal T}/\mathcal T\to0\), 再取长时间平均得到
\[2\langle T\rangle=\left\langle\sum_i\mathbf{r}_i\cdot\frac{\partial U}{\partial\mathbf{r}_i}\right\rangle\]对 \(k\) 次齐次势能,得到
\[2\langle T\rangle=k\left\langle U\right\rangle\]
2.2.5 Discrete Symmetries
以上讨论的是连续时空变换下的对称性. 以下讨论分立对称变换. 一个系统允许的这些变换可组成相应的时空对称群; 是否具有共形对称性需另行检验, 不能由平移、转动、宇称和时间反演直接推出.
空间反射变换(宇称变换): \(\mathbf{r}\to -\mathbf{r}\) 两次宇称变换等效于没有变换, 故物理量在空间反射变换下往往只能不变(具有正宇称)或者变一个符号(具有负宇称). 由此, 可以对物理量进行分类:
- 标量: 在空间转动和空间反射下都不变(\(S\),\(L\),\(T\),\(V\) 等)
- 赝标量: 在空间转动下不变, 在空间反射下变号(取赝矢量与矢量点乘)
- 矢量: 在空间转动下按照直角坐标一样变换, 在空间反射下变号(\(\mathbf{r}\),\(\mathbf{v}\),\(\mathbf{p}\) 等)
- 轴矢量(赝矢量): 在空间转动下按照直角坐标一样变换, 在空间反射下不变(\(\mathbf\omega\),\(\mathbf{J}\),\(\mathbf{B}\) 等)
时间反演变换: \(t\to -t\) 如果系统的 Lagrangian 在时间反演变换下不变(\(L(q,\dot{q},t)=L(q,-\dot{q},-t)\)), 则运动方程形式不变. (e.g. Lagrangian 本身并不显含时间且只包含广义速度的偶数次幂) 时间反演对称性意味着系统的运动完全是可逆的.
含广义速度的一次幂本身不证明时间反演破缺或耗散.
Example 例如 \(L=L_0+\mathrm{d}f(q)/\mathrm{d}t\) 含线性速度项, 却与 \(L_0\) 有相同的运动方程.
判断时间反演时还需考虑全导数项及外场的变换; 阻尼须由具体耗散力判断.
2.2.6 Energy-Momentum Relations from Endpoint Variations
把满足运动方程的作用量看作末态时空坐标的函数 \(S=S(t,q)\), 其中 \(t=t_2,q=q(t_2)\), 并固定初始端点. 先在固定积分区间上作等时变分:
\[\begin{aligned} \delta S &=\delta\int_{t_1}^{t}L(q,\dot q,t)\,\mathrm{d}t\\ &=\int_{t_1}^t\sum_\alpha\left(\frac{\partial L}{\partial q_\alpha}\delta q_\alpha +\frac{\partial L}{\partial\dot q_\alpha}\delta\dot q_\alpha\right)\,\mathrm{d}t\\ &=\left(\sum_\alpha\frac{\partial L}{\partial\dot{q}_\alpha}\delta q_\alpha\right)\Bigg|_1^2+\int_{t_1}^t\sum_\alpha\left[\frac{\partial L}{\partial q_\alpha}-\frac{\mathrm{d}}{\mathrm{d}t}\Big(\frac{\partial L}{\partial\dot{q}_\alpha}\Big)\right]\delta q_\alpha\,\mathrm{d}t \\ &=\left(\sum_\alpha p_\alpha\delta q_\alpha\right)\Bigg|_1^2 \end{aligned}\]末端时间再改变 \(\Delta t\) 时, 总端点位移满足 \(\Delta q_\alpha=\delta q_\alpha+\dot q_\alpha\Delta t\). 因而在真实轨道上
\[\Delta S=p_\alpha\delta q_\alpha+L\Delta t =p_\alpha\Delta q_\alpha-H\Delta t,\]即
\[\frac{\partial S}{\partial q_\alpha}=p_\alpha,\qquad \frac{\partial S}{\partial t}=-H.\]若体系具有时间平移不变性, 则 \(H=E\) 守恒. 对多粒子笛卡尔坐标, \(\nabla_{\mathbf r_i}S=\mathbf p_i\); 若体系在整体平移 \(\mathbf r_i\mapsto\mathbf r_i+\mathbf a\) 下不变, 则 \(\partial S/\partial\mathbf a=\sum_i\mathbf p_i\) 守恒.
Remark 固定末端时间时只保留 \(p_\alpha\delta q_\alpha\); 能量关系来自同时允许 末端时间变化的完整端点变分.
2.2.7 Noether’s Theorem
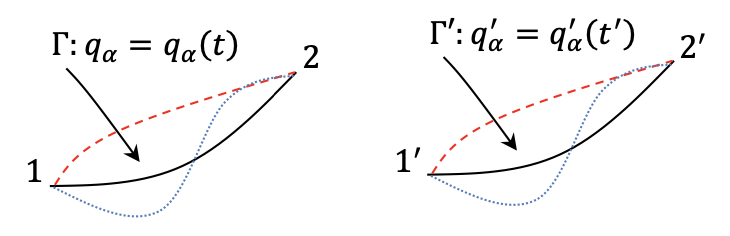
Noether 定理中原轨道与变换后轨道的几何关系.
将 \(\Gamma\) 平移为 \(\Gamma'\), 产生相应时空变换 \(q_\alpha^\prime=q_\alpha^\prime(q,t),t^\prime=t^\prime(q,t)\)(坐标变换的主动观点) 前后两个坐标系统的作用量分别为
\[\begin{aligned} S&=\int_{t_1}^{t_2}L(q(t),\dot{q}(t),t)\,\mathrm{d}t\\ S^{\prime}&=\int_{t_1^{\prime}}^{t_2^{\prime}}L(q^{\prime}(t^{\prime}),\dot{q}^{\prime}(t^{\prime}),t^{\prime})\,\mathrm{d}t^{\prime}=\int_{t_1}^{t_2}L(q^{\prime},\dot{q}^{\prime},t^{\prime})\frac{\mathrm{d}t^{\prime}}{\mathrm{d}t}\,\mathrm{d}t \end{aligned}\]以下讨论作用量的连续变分对称性: 要求作用量不变或者至多相差一个表面项. 仅有运动方程不变并不足以保证这一条件.
\[\Delta S=S^{\prime}-S=\left.F(q,t)\right|_{t_1}^{t_2}\]则
\[L(q^{\prime},\dot{q}^{\prime},t^{\prime})\frac{\mathrm{d}t^{\prime}}{\mathrm{d}t}-L(q,\dot{q},t)=\frac{\mathrm{d}}{\mathrm{d}t}F(q,t)\]若为连续性对称变换, 即该变换可以用连续性参量加以表征, 可以定义无穷小变换(其中 \(\epsilon\) 为无穷小的变换参数,不依赖时间与各坐标)
\[\begin{cases}q_\alpha^\prime(t^\prime)=q_\alpha(t)+\delta q_\alpha(t)=q_\alpha(t)+\epsilon\cdot\xi_\alpha(q,t)\\t^\prime=t+\delta t=t+\epsilon\cdot\eta(q,t)&\end{cases}\]故前一式左侧为 \(L(q^{\prime},\dot{q}^{\prime},t^{\prime})-L(q,\dot{q},t)+L(q,\dot{q},t)\frac{\mathrm{d}}{\mathrm{d}t}\delta t\). 由无穷小变换的形式,右侧可以预期 \(F(q,t)=\epsilon\cdot\phi(q,t)\).注意到
\[\begin{aligned} \dot{q}_\alpha^{\prime} &=\frac{\mathrm{d}q_\alpha^{\prime}(t^{\prime})}{\mathrm{d}t}\frac{\mathrm{d}t}{\mathrm{d}t^{\prime}} =\left(\dot{q}_\alpha+\frac{\mathrm{d}}{\mathrm{d}t}\delta q_\alpha\right)\left(1-\frac{\mathrm{d}}{\mathrm{d}t}\delta t\right)\\ &=\dot{q}_\alpha+\frac{\mathrm{d}}{\mathrm{d}t}\delta q_\alpha-\dot{q}_\alpha\frac{\mathrm{d}}{\mathrm{d}t}\delta t \end{aligned}\]这样前一式变为
\[\frac{\partial L}{\partial q_\alpha}\delta q_\alpha+\frac{\partial L}{\partial\dot{q}_\alpha}\frac{\mathrm{d}}{\mathrm{d}t}\delta q_\alpha+\left(L-\frac{\partial L}{\partial\dot{q}_\alpha}\dot{q}_\alpha\right)\frac{\mathrm{d}}{\mathrm{d}t}\delta t+\frac{\partial L}{\partial t}\delta t=\frac{\mathrm{d}}{\mathrm{d}t}F(q,t)\]注意到 \(\frac{\mathrm{d}}{\mathrm{d}t}\Big(\frac{\partial L}{\partial\dot{q}_\alpha}\dot{q}_\alpha-L\Big)=-\frac{\partial L}{\partial t}-\Big(\frac{\partial L}{\partial q_\alpha}-\frac{\mathrm{d}}{\mathrm{d}t}\frac{\partial L}{\partial\dot{q}_\alpha}\Big)\dot{q}_\alpha \), 消去 \(\frac{\partial L}{\partial t}\) 得
\[\left(\frac{\partial L}{\partial q_\alpha}-\frac{\mathrm{d}}{\mathrm{d}t}\frac{\partial L}{\partial\dot{q}_\alpha}\right)(\delta q_\alpha-\dot{q}_\alpha\delta t)=-\frac{\mathrm{d}}{\mathrm{d}t}\mathcal Q,\quad\mathcal Q=p_\alpha\delta q_\alpha-E\delta t-F\]因为连续性对称变换是整体的, 故守恒量为(对应动力学对称性)
\[Q=\frac1\epsilon \mathcal Q=p_\alpha\xi_\alpha-E\eta-\phi\]Theorem Noether 定理: 对上述作用量至多改变一个表面项的无穷小整体变换, \(Q\) 沿运动轨道守恒. \(\xi_\alpha,\eta\) 是相应对称变换的生成元.
Remark 上述一阶变分等式可用于判断变换是否为作用量的对称性, 并确定表面项 \(F=\epsilon\phi\). 若变换不涉及时间, 且 Lagrangian 严格不变, 可取 \(\phi=0\), 从而 \(Q=p_\alpha\xi_\alpha\).
Example 常见连续对称性
考虑存在循环坐标 \(q_\gamma\), 其对应的无穷小整体对称性变换 \(\delta q_\alpha=\epsilon\cdot\delta_{\alpha\gamma},\delta t=0\). 代入判别式, 并注意到 \(\frac{\partial L}{\partial q_\gamma}=0\), 可确定 \(F=0\), 即 Lagrangian 不变, 上述是对称性变换, 守恒量
\[Q=p_\alpha\delta_{\alpha\gamma}=p_\gamma\]定义无穷小整体时间平移变换 \(\delta t=\epsilon ,\delta q_\alpha=0\). 代入判别式, 若 Lagrangian 不显含时间(\(\frac{\partial L}{\partial t}=0\)), 则有 \(F=0\), 上述是对称性变换, 守恒量
\[Q=-E=-\left(\frac{\partial L}{\partial\dot{q}_\alpha}\dot{q}_\alpha-L\right)\]整体乘以 \(-1\) 仍为守恒量, 因而通常称 \(E\) 为守恒能量.
对于 \(N\) 个相互作用的粒子组成的孤立保守系, 选取笛卡尔坐标为广义坐标,
\[L=\sum\limits_i\frac12m_iv_i^2-V(\mathbf{r}_1,\mathbf{r}_2,...,\mathbf{r}_N)\]\(V\) 仅依赖各粒子间距 \(r_{ij}=|\mathbf{r}_i-\mathbf{r}_j|\)
定义无穷小整体空间平移变换 \(\delta_{\mathbf{\tau}}\mathbf{r}_{i}=\epsilon\cdot\mathbf{\tau},\delta t=0\)(\(\mathbf\tau\) 为给定方向向量). \(F=0\), 故变化下 Lagrangian 不变, 守恒量
\[Q=\left(\sum_i\mathbf{p}_i\right)\cdot\mathbf{\tau}\]\(\mathbf\tau\) 是任意的, 故总动量守恒
定义无穷小整体空间转动变换 \(\delta_{\mathbf{n}}\mathbf{r}_i=\epsilon\cdot(\mathbf{n}\times\mathbf{r}_i),\delta t=0\)(\(\mathbf{n}\) 为给定转轴方向向量). \(F=0\), 相应守恒量
\[Q=\sum_i\mathbf{p}_i\cdot(\mathbf{n}\times\mathbf{r}_i)=\left(\sum_i\mathbf{r}_i\times\mathbf{p}_i\right)\cdot\mathbf{n}\]由 \(\mathbf{n}\) 的任意性可知系统角动量守恒
考虑无穷小 Galileo 变换 \(\delta_{\mathbf{\tau}}\mathbf{r}_i=-\epsilon\cdot\mathbf{\tau}t ,\delta t=0\)(\(\mathbf{\tau}\) 为参考系变换速度的方向向量). 势能函数在 Galileo 变换下不变, 故
\[\frac{\partial L}{\partial\mathbf{r}_i}\cdot\delta_{\mathbf{\tau}}\mathbf{r}_i=0\]但动能发生变化, 相应
\[\frac{\partial L}{\partial\dot{\mathbf{r}}_i}\cdot\frac{\mathrm{d}}{\mathrm{d}t}\delta_{\mathbf{\tau}}\mathbf{r}_i=-m_i\mathbf{v}_i\cdot\epsilon\mathbf{\tau}=\frac{\mathrm{d}}{\mathrm{d}t}{\left(-\left(\sum_im_i\mathbf{r}_i\right)\cdot\epsilon\mathbf{\tau}\right)}\]因此 \(\phi=-(\sum_im_i\mathbf{r}_i)\cdot\mathbf{\tau}\), 守恒量
\[Q=p_\alpha\xi_\alpha-\phi=\left(\sum_im_i\mathbf{r}_i-\sum_im_i\mathbf{v}_it\right)\cdot\mathbf{\tau}\]引入质心的定义, 上面的括号内
\[\sum_im_i\mathbf{r}_i-\sum_im_i\mathbf{v}_it=m\mathbf{r}_C-m\mathbf{v}_Ct=\mathrm{const}\]即 \(\mathbf{v}_C=\dot{\mathbf{r}}_C=\mathrm{const}\).