Classical Mechanics - 2
经典力学笔记(二)
On this page
3 Central Force Fields
3.1 Central Force Fields
3.1.1 Description in the Center-of-Mass Frame
Question 孤立两体 \(m_1,m_2\), 相互作用势能 \(V=V(|\mathbf{r}|),\quad \mathbf{r}=\mathbf{r}_1-\mathbf{r}_2\) Answer Lagrangian:
\[L=\frac{1}{2}M\dot{\mathbf{R}}^2+\frac12\mu\dot{\mathbf{r}}^2-V(r)\]\[M=m_1+m_2,\quad \mu=\frac{m_1m_2}{m_1+m_2}\]质心位矢 \(\mathbf{R}\) 可遗, 不妨取质心系消去对应的动能项, 仅保留相对位矢项, 由 Lagrangian 可以看出体系具有旋转不变性, \(\mathbf{J}=\text{const}\), 轨迹应为平面曲线. 取轨道平面内的极坐标, 令平面法向与非零 \(\mathbf{J}\) 同向, 极轴在轨道平面内选取, Lagrangian 约化为
\[L=\frac12\mu(\dot{r}^2+r^2\dot{\theta}^2)-V(r)\]得到运动积分(可由有效势能 \(V_{\text{eff}}(r)\) 判断径向运动特征)
\[J=\mu r^2\dot\theta\]\[E=\frac12\mu\big(\dot{r}^2+r^2\dot{\theta}^2\big)+V(r)=\frac12\mu\dot{r}^2+\frac{J^2}{2\mu r^2}+V(r)=\frac12\mu\dot{r}^2+V_{\text{eff}}(r)\]两个速率
\[\frac{\mathrm{d}\theta}{\mathrm{d}t}=\frac J{\mu r^2},\quad \frac{\mathrm{d}r}{\mathrm{d}t}=\pm\sqrt{\frac2\mu[E-V(r)]-\frac{J^2}{\mu^2r^2}}\]正负号分别对应向外与向内的径向运动, 在转向点换支. 运动方程为
\[\mu\ddot{r}=\frac{J^2}{\mu r^3}-V'(r)\]固定角动量后, 径向 Routh 函数 \(R=L-J\dot\theta=\frac12\mu\dot r^2-V_{\mathrm{eff}}\) 可作为约化 Lagrangian. 不能仅把 \(\dot\theta=J/(\mu r^2)\) 直接代回原 \(L\) 再变分, 否则会得到错误的离心项符号. 关注轨迹, 利用两个速率消去 \(\mathrm{d}t\). 以下两式取向外支; 向内支的右端应乘以 \(-1\), 跨越转向点时须分段积分:
\[\begin{aligned} \mathrm{d}\theta&=\frac{\frac{J}{r^2}}{\sqrt{2\mu[E-V(r)]-\frac{J^2}{r^2}}}\,\mathrm{d}r\\ \theta-\theta_0&=\int^r\frac{\frac{J}{r^2}}{\sqrt{2\mu[E-V(r)]-\frac{J^2}{r^2}}}\,\mathrm{d}r \end{aligned}\]运动形式取决于 \(V(r)\) 形式.
3.1.2 Binet Equation
Theorem 对极坐标下运动方程的径向分量
\[\mu(\ddot r-r\dot\theta^2)=F(r)=-V'(r)\]引入辅助变量 \(u=r^{-1}\), 并作替换
\[\frac{\mathrm{d}}{\mathrm{d}t}=\frac J\mu u^2\frac{\mathrm{d}}{\mathrm{d}\theta}\]消去 \(t\), 得到 Binet 方程
\[-\frac{J^2}\mu u^2\left(\frac{\mathrm{d}^2u}{\mathrm{d}\theta^2}+u\right)=F\left(\frac{1}{u}\right)\]- 方程关于 \(\theta\) 是对称的. 在对称的初始条件下, 方程的解 \(u(\theta)\) 一定是对称的. 在其他初始条件下, 轨迹在满足 \(\left.\frac{\mathrm{d}u}{\mathrm{d}\theta}\right|_{\theta = \theta_0}=0\) 的 \(\theta_0\) 处是对称的. 这些地方为运动轨迹的拱点, 轨迹在绕拱点矢量的反射下保持不变. 从而求得一对拱点之间的轨迹, 就可以得到全部轨迹.
在这一变量替换下, 相应一阶的速率表达式变为
\[\frac{\mathrm{d}u}{\mathrm{d}\theta}=\mp\sqrt{\frac{2\mu E}{J^2}-u^2-\frac{2\mu V(1/u)}{J^2}}\]并不总能解析积分, 对于幂律力 \(F\propto r^n\), 即 \(V\propto u^{-n-1}\), 解析解存在于:
- \(n = 1, -2, -3\), 简单函数积分. 其中前两者分别对应简谐振子和 Kepler 问题.
- \(n = 5, 3, 0, -4, -5, -7\), 椭圆函数积分.
3.2 Kepler Problem
Kepler 问题: 质点在有心力下运动, 对应的势能函数 \(V(r)=-\frac\alpha r\)
3.2.1 Orbital Equation of the Kepler Problem
直接积分法:对一般的 \(\alpha\) 由
\[\begin{aligned} \theta-\theta_0 =&\int \mathrm{d}r\,\frac{\frac J{r^2}}{\sqrt{2\mu\left[E+\frac{\alpha}{r}\right]-\frac{J^2}{r^2}}} \\ =&-\int\frac{\mathrm{d}u}{\sqrt{\frac{\mu^2\alpha^2}{J^4}\left(1+\frac{2EJ^2}{\mu\alpha^2}\right)-\left(u-\frac{\mu\alpha}{J^2}\right)^2}}\quad,\quad u=\frac{1}{r}\\ =&\cos^{-1}\frac{p\cdot u-\frac{\alpha}{|\alpha|}}{e} \end{aligned}\]通解
\[r=\frac p{\frac\alpha{|\alpha|}+e\cos(\theta-\theta_0)}\ ,\ p=\frac{J^2}{\mu|\alpha|}\ ,\ e=\sqrt{1+\frac{2EJ^{2}}{\mu\alpha^{2}}}\]其中 \(\theta_0\) 可通过选取近日点为极轴方向消去
Binet 方程法
\[-\frac{J^2}\mu u^2\left(\frac{\mathrm{d}^2u}{\mathrm{d}\theta^2}+u\right)=F(r)=-\alpha u^2\implies\frac{\mathrm{d}^2u}{\mathrm{d}\theta^2}+u=\frac{\alpha}{|\alpha|}p^{-1}\]通解 \(u=\frac ep\cos(\theta-\theta_0)+\frac{\alpha}{|\alpha|p}\), 整理同上. 这里取 \(\alpha\ne0\) 与 \(J\ne0\).
万有引力场:给定 \(\alpha=GMm>0\),有轨道方程 \(r=\frac p{1+e\cos\theta}\)
\(E>0(e>1)\) \(E=0(e=1)\) \(E\lt0(e\lt1)\) 双曲线的一支 抛物线 椭圆 不闭合 不闭合 闭合有周期 椭圆轨道给定轨道能量 \(E\lt0\) 时,\(J\) 的极大值对应匀速圆周运动
椭圆轨道:设其几何参量 \(A,B,C=\sqrt{A^2-B^2}\),由几何关系得到
\[\begin{cases}A-C=\frac{p}{1+e}\\A+C=\frac{p}{1-e}\end{cases} \implies \begin{cases}e=\frac{C}{A}\\p=\frac{B^2}{A}=A(1-e^2)\end{cases} \implies \begin{cases} E=-\frac{\alpha}{2A}=-\frac{GMm}{2A}\\J=B\sqrt{\frac{\mu \alpha}{A}} =B\sqrt{\frac{Gm^2M^2}{(m+M)A}}\end{cases}\]双曲线轨道:\(C-A=\frac p{1+e},e=\frac CA\implies A=\frac p{e^2-1}=\frac{GMm}{2E}\)
Kepler 三定律:
- 质心为圆锥曲线轨道焦点之一
- 面积速度 \(K=\frac{\mathrm{d}S}{\mathrm{d}t}=\frac J{2\mu}\) 恒定,特别地对椭圆有 \(K=\frac B2\sqrt{\frac{G(m+M)}{A}}\)(可由短轴顶点快速导出)
- 椭圆轨道周期 \(T=\frac{\pi AB}{K}=\frac{2\pi A^{\frac32}}{\sqrt{G(m+M)}}\)
Coulomb 排斥力场:给定 \(\alpha=-kQq\lt0\),有轨道方程 \(r=\frac p{-1+e\cos\theta}\),为双曲线轨道. 几何关系 \(A+C=\frac p{e-1}\implies A=\frac p{e^2-1}=\frac{kQq}{2E}\)
3.2.2 Laplace-Runge-Lenz Vector
以下取吸引势 \(\alpha\gt0\). 已知角动量守恒, 沿实际轨道考虑如下位移
\[\delta\mathbf{r}=\boldsymbol{\epsilon}\times\mathbf{J},\quad \delta t=0\]由于 \(\mathbf J\) 依赖速度, 这不是仅依赖 \(q,t\) 的点变换. 以下用运动方程给出沿轨道的守恒量构造, 不能把 \(\dot{\mathbf J}=0\) 当作任意试探路径上的恒等式. 沿实际轨道, Lagrangian 的一阶变化量为
\[\begin{aligned} \delta L &=\mu\dot{\mathbf{r}}\delta\dot{\mathbf{r}}-\frac{\alpha}{r^3}\mathbf{r}\cdot\delta\mathbf{r} =-\frac{\alpha}{r^3}\boldsymbol{\epsilon}\cdot(\mathbf{J}\times\mathbf{r})\\ &=-\frac{\mu \alpha}{r^3}\boldsymbol{\epsilon}\cdot((\mathbf{r}\times\dot{\mathbf{r}})\times\mathbf{r})\\ &=-\mu \alpha \boldsymbol{\epsilon}\cdot\frac{\mathrm{d}\hat{\mathbf{r}}}{\mathrm{d}t} \end{aligned}\]仅相差一个规范项, 故守恒量
\[\begin{aligned} \mathbf{p}\cdot\delta\mathbf{r}-\left(-\mu \alpha\boldsymbol{\epsilon}\cdot\hat{\mathbf{r}}\right)&=-\boldsymbol{\epsilon}\cdot(\mathbf{p}\times\mathbf{J}-\mu \alpha\hat{\mathbf{r}})\\ \mathbf{A}&=\mathbf{p}\times\mathbf{J}-\mu\alpha\hat{\mathbf{r}} \end{aligned}\]\(\mathbf{A}\) 即 Laplace-Runge-Lenz 矢量. 也可直接用 \(\dot{\mathbf p}=-\alpha\hat{\mathbf r}/r^2\)、\(\dot{\mathbf J}=0\) 与 \(\mu\,\mathrm{d}\hat{\mathbf r}/\mathrm{d}t=-\hat{\mathbf r}\times\mathbf J/r^2\) 验证 \(\dot{\mathbf A}=0\). 这体现平方反比力的动力学对称性. \(\mathbf{A}\) 的方向规定非圆轨道的近拱点位矢, 有界非碰撞轨道的闭合也与此相关.
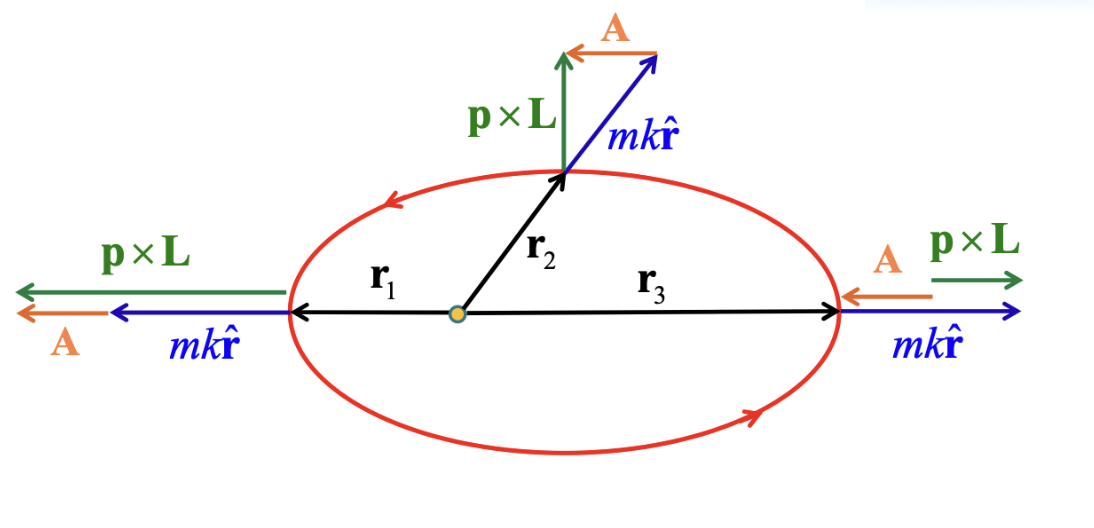
Laplace-Runge-Lenz 向量与 Kepler 轨道几何的关系示意图.
可由
\[\mathbf{A}\cdot\mathbf{r}=Ar\cos\theta=J^2-\mu\alpha r\]得出轨道方程
\[r=\frac{J^2}{\mu\alpha+A\cos\theta}\]从而 \(A=\mu\alpha e\), 即其大小与轨道偏心率成正比. 又由
\[\begin{aligned} A^2 &=(\mathbf{p}\times\mathbf{J})^2-2\mu\alpha(\mathbf{p}\times\mathbf{J})\cdot\hat{\mathbf{r}}+\mu^2\alpha^2\\ &=\mu^2\alpha^2+2\mu E J^2 \end{aligned}\]可得偏心率
\[e=\sqrt{1+\frac{2EJ^{2}}{\mu\alpha^{2}}}\]若干扰项 \(V(r)= -\frac{\alpha}{r}+\delta V(r)\), 则 \(\mathbf{A}\) 不守恒, 有较小变化率
\[\frac{\mathrm{d}\mathbf{A}}{\mathrm{d}t}=\frac{\mathrm{d}\mathbf{p}}{\mathrm{d}t}\times\mathbf{J}-\mu\alpha\frac{\mathrm{d}\hat{\mathbf{r}}}{\mathrm{d}t}=-\frac{\mathrm{d}(\delta V)}{\mathrm{d}r}\hat{\mathbf{r}}\times\mathbf{J}\]可用于计算近拱点进动等现象.
3.3 Scattering
Question 相互作用势能 \(V(r)\),且有 \(m_2\gg m_1\),故可认为 \(m_2\) 固定.无穷远处 \(m_1\) 速度为 \(v_0\),瞄准距离 \(b\) Answer
\[E=\frac12m_1v_0^2\]\[J=m_1v_0b\]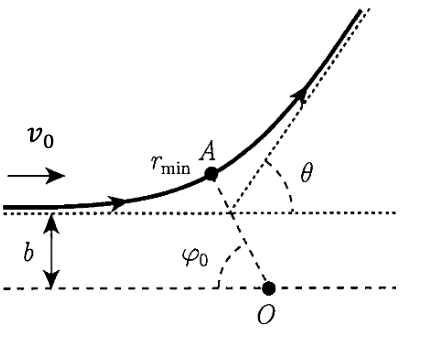
中心力散射中的冲量参数、最近接距离与散射角示意图.
散射角 \(\theta=\pi-2\varphi_0\)(\(r_{\text{min}}\) 由 \(E=\frac{J^2}{2m_1r_{\min}^2}+V(r_{\min})\) 给出)
\[\varphi_0=\int_{r_{\min}}^{+\infty}\mathrm{d}r\,\frac{\frac J{r^2}}{\sqrt{2m_1[E-V(r)]-\frac{J^2}{r^2}}}=\int_{r_{\min}}^{+\infty}\mathrm{d}r\,\frac{\frac b{r^2}}{\sqrt{1-\frac{b^2}{r^2}-\frac{2V(r)}{m_1v_0^2}}}\]粒子束流入射:令束流强度为常量 \(I\),定义微分散射截面 \(\sigma(\theta)=\frac{\mathrm{d}N}{I\mathrm{d}\Omega\mathrm{d} t}=2\pi b\left|\frac{\mathrm{d}b}{\mathrm{d}\Omega}\right|=\frac b{\sin\theta}|\frac{\mathrm{d}b}{\mathrm{d}\theta}|\).
- 代入 Coulomb 排斥力场,由几何关系 \(\varphi_0=\arccos(e^{-1})\).则有关系 \[\cot\frac\theta2=\tan\varphi_0=\sqrt{e^2-1}=\sqrt{\frac{2EJ^2}{m_1\alpha^2}}=\frac{m_1v_0^2}{|\alpha|}b\] \[\sigma(\theta)=\frac14{\left(\frac{|\alpha|}{m_1v_0^2}\right)^2}\frac1{\sin^4(\theta/2)}=\frac14{\left(\frac{kQq}{m_1v_0^2}\right)^2}\frac1{\sin^4(\theta/2)}\] 即为 Rutherford 微分散射截面
3.4 Restricted Three-Body Problem
考虑三体系统, 有 \(m_1, m_2\gg m \). 认为两个大质量质点的相对运动应该由二者之间的万有引力决定, 小质量质点的影响可以忽略. 进一步假设:
- 大质量质点的轨道近似为正圆
- 三个质点在同一个平面内做二维运动
3.4.1 Equilibrium Points
选择与两大质点同步旋转的非惯性质心系:
\[\Omega^2=\frac{G(m_1+m_2)}{R^3},\quad r_1=\frac{m_2}{m_1+m_2}R,\quad r_2=\frac{m_1}{m_1+m_2}R\]本节 \(V\) 与 \(V_{\mathrm{eff}}\) 均表示单位质量的势, 即测试粒子的势能为 \(mV\). 惯性系速度写成 \(\dot{\mathbf{x}}+\boldsymbol{\Omega}\times\mathbf{x}\), 代入动能, 再用 Lagrange 方程得到
\[L=m\left[\frac{1}{2}\left(\dot{\mathbf{x}}+\boldsymbol{\Omega}\times\mathbf{x}\right)^2-V(\mathbf{x})\right]\]\[\ddot{\mathbf{x}}=-2\boldsymbol{\Omega}\times\dot{\mathbf{x}}-\nabla V_{\mathrm{eff}}(\mathbf{x}),\quad V_{\mathrm{eff}}(\mathbf{x})=-\frac{1}{2}(\boldsymbol{\Omega}\times \mathbf{x})^2+V(\mathbf{x})\]讨论平衡点, 将 \(V_{\text{eff}}\) 展开得到
\[V_\mathrm{eff}(x,y)=-\frac{1}{2}\Omega^2(x^2+y^2)-\frac{Gm_1}{\sqrt{(x-r_1)^2+y^2}}-\frac{Gm_2}{\sqrt{(x+r_2)^2+y^2}}\]平衡点 \(\nabla V_{\mathrm{eff}}(\mathbf{x})=0\) 要求
\[\left\{\begin{gathered} \frac{Gm_1(x_L-r_1)}{[(x_L-r_1)^2+y_L^2]^{\frac{3}{2}}}+\frac{Gm_2(x_L+r_2)}{[(x_L+r_2)^2+y_L^2]^{\frac{3}{2}}}={\Omega}^2{x}_L\\\frac{Gm_1{y}_L}{[(x_L-r_1)^2+y_L^2]^{\frac{3}{2}}}+\frac{Gm_2{y}_L}{[(x_L+r_2)^2+y_L^2]^{\frac{3}{2}}}={\Omega}^2{y}_L \end{gathered}\right.\]- \(y_L = 0\), 得到 L1, L2. L3: \[r_2\frac{R^2(x_L-r_1)}{|x_L-r_1|^3}+r_1\frac{R^2(x_L+r_2)}{|x_L+r_2|^3}=x_L\]
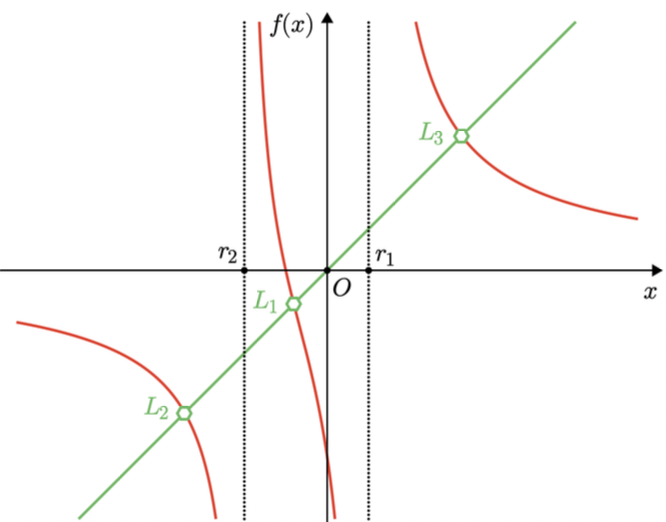
共线 Lagrange 点的图解示意图.
- \(y_L\ne 0 \), 得到 L4, L5: 将第二式两边同时除以 \(y_L\), 并乘以 \(x_L\) 与第一式相减, 消去 \(\boldsymbol{\Omega}\) 得到 \[(x_L-r_1)^2+y_L^2=1,\quad (x_L+r_2)^2+y_L^2=1\] 已经取单位长度 \(R = 1\). 从而可以看出在 L4, L5 下, 三个质点构成等边三角形.
3.4.2 Small Mass Ratio
\(\frac{m_2}{m_1} = \epsilon\ll 1\): 取单位长度 \(R=1\),
\[r_1=\frac{\epsilon}{1+\epsilon},\quad r_2=\frac{1}{1+\epsilon}\]L1, L2: 统一设为
\[x_{L_\pm}=-r_2+\delta_\pm\]从而
\[-\frac{r_2}{(1-\delta_\pm)^2}\pm\frac{r_1}{\delta_\pm^2}=-r_2+\delta_\pm\]展开到最低阶解出
\[\delta_\pm=\pm\left(\frac{\epsilon}{3}\right)^{1/3}\implies r_\mathrm{H}=R\left(\frac{m_2}{3m_1}\right)^{1/3}\]得到小质量质点的 Hill 半径. 在共转局部动力学中, 这一尺度比较小质量体的引力与大质量体的潮汐作用; 位于 Hill 区域内不等于只受小质量体引力, 也不保证任意卫星轨道长期稳定.
L3:
\[x_{L_3}=1+\delta_3\]从而
\[\frac{r_2}{(r_2+\delta_3)^2}+\frac{r_1}{(1+r_2+\delta_3)^2}=1+\delta_3\]展开到最低阶解出
\[\delta_3=\frac{5\epsilon}{12}\]L4, L5: 仍为等边三角形顶点.
3.4.3 Linear Stability
平衡点附近 \(\mathbf{x}=\mathbf{x}_0+\boldsymbol{\delta}\)
\[V_\mathrm{eff}(\mathbf{x})=V_\mathrm{eff}(\mathbf{x}_0)+\frac{1}{2}\boldsymbol{\delta}^{\mathsf{T}}\cdot\mathbf{K}\cdot\boldsymbol{\delta},\quad \nabla V_{\mathrm{eff}}(\mathbf{x}_0)=0\]\[\ddot{\boldsymbol{\delta}}+2\boldsymbol{\Omega}\times\dot{\boldsymbol{\delta}}+\mathbf{K}\cdot\boldsymbol{\delta}=0\]代入试探解
\[\boldsymbol{\delta}(t)=\mathbf{A}\mathrm{e}^{\kappa t}\]得到
\[\mathbf{K}^{\prime}\cdot\mathbf{A}=0,\quad \mathbf{K}^{\prime}=\begin{bmatrix}\kappa^2&-2\kappa\Omega\\2\kappa\Omega&\kappa^2\end{bmatrix}+\mathbf{K}\]为得到非平庸的解, 要求 \(|\mathbf{K}'|=0\). 分别讨论:
L1, L2, L3: 由
\[\left\{\begin{aligned} \partial_x^2V_{\mathrm{eff}}&=\frac{Gm_1[y^2-2(x-r_1)^2]}{[(x-r_1)^2+y^2]^{\frac{5}{2}}}+\frac{Gm_2[y^2-2(x+r_2)^2]}{[(x+r_2)^2+y^2]^{\frac{5}{2}}}-\Omega^2\\ \partial_y^2V_{\mathrm{eff}}&=\frac{Gm_1[(x-r_1)^2-2y^2]}{[(x-r_1)^2+y^2]^{\frac{5}{2}}}+\frac{Gm_2[(x+r_2)^2-2y^2]}{[(x+r_2)^2+y^2]^{\frac{5}{2}}}-\Omega^2\\ \partial_x\partial_yV_{\mathrm{eff}}&=\frac{3Gm_1y(r_1-x)}{[(x-r_1)^2+y^2]^{\frac{5}{2}}}-\frac{3Gm_2y(r_2+x)}{[(x+r_2)^2+y^2]^{\frac{5}{2}}} \end{aligned}\right.\]对于 \(y = 0\) 的 L1~3, 通过结果正负可以设
\[\mathbf{K}= \begin{bmatrix} -\omega_x^2&0\\ 0&\omega_y^2 \end{bmatrix}\]从而
\[\kappa^4+\kappa^2(4\Omega^2-\omega_x^2+\omega_y^2)-\omega_x^2\omega_y^2=0\]有 \(\kappa^2>0\) 的发散解.
L4, L5: \(x_L=r_1-\frac{1}{2}=\frac{1}{2}-r_2,y_L=\pm\frac{\sqrt3}{2}\), 代入得到
\[\mathbf{K}= -\frac{3\Omega^2}{4} \begin{bmatrix} 1&\pm\sqrt{3}\lambda\\ \pm\sqrt{3}\lambda&3 \end{bmatrix},\quad \lambda=\frac{m_1-m_2}{m_1+m_2}\]从而
\[\kappa^4+\kappa^2\Omega^2+\frac{27}{16}(1-\lambda^2)\Omega^4=0\]当 \(27m_1m_2/(m_1+m_2)^2\lt1\) 时, 两个 \(\kappa^2\) 均为不同的负实数, 得到线性稳定的振动. 先前 \(m_2/m_1\ll1\) 的情形满足这一条件; 等号处的简并情形须另行分析.
4 Small Oscillations
4.1 Small Oscillations of Multi-Degree-of-Freedom Systems
考虑 \(n\) 自由度保守体系在稳定平衡位置附近的小振动, 取定常约束. 设 Lagrangian: \(L=\frac12a_{ij}(q)\dot{q}_i\dot{q}_j-V(q)\), 平衡位形 \(\{q_{i0}\}\), 位移 \(x_{i}=q_{i}-q_{i0}\). 定义质量矩阵和刚度矩阵
\[m_{ij}=m_{ji}=a_{ij}(q_0)\approx a_{ij}(q),\quad k_{ij}=\partial_i\partial_jV(q_0)=k_{ji}\]以下先假设:
- 质量矩阵 \(\mathbf m\) 正定;
- 平衡点为势能的非退化局部极小值, 从而刚度矩阵 \(\mathbf k\) 正定.
小振动近似下的 Lagrangian 为
\[L=\frac12m_{ij}\dot{x}_i\dot{x}_j-\frac12k_{ij}x_ix_j\]线性化运动方程为 \(m_{ij}\ddot{x}_j+k_{ij}x_j=0\).
Remark 上述正定性条件与稳定性的关系:
- 仅有稳定性不保证 Hessian 正定: 退化极小值可以具有零频模式, 需要保留高阶势能判断.
- 简要判断是否正定: 惯量矩阵和刚度矩阵的所有顺序主子式均大于 0.
取简谐试探解 \(x_j=\eta_j\mathrm{e}^{-\mathrm{i}\omega t}\),代入得特征方程:
\[(\mathbf{k}-\omega^2\mathbf{m})\boldsymbol{\eta}=0\]为使 \(\boldsymbol{\eta}\) 非 0,要求 \(\det(\mathbf{k}-\omega^2\mathbf{m})=0\),根为 \(\omega_i^2\).
Proposition 在上述两个矩阵均正定的条件下, \(\omega_i^2\) 均为正实数. 能量守恒本身不能排除指数增长, 例如倒置谐振子的能量守恒但平衡点不稳定. Proof 由上可知 \(\boldsymbol{\eta}^{*\mathsf{T}}(\mathbf{k}-\omega^{2}\mathbf{m})\boldsymbol{\eta}=0\),故 \(\omega^2=\frac{k_{ij}\eta_i^*\eta_j}{m_{ij}\eta_i^*\eta_j}\).由 \(k_{ij}\) 为实对称矩阵容易得到 \(\left(k_{ij}\eta_i^*\eta_j\right)^*=k_{ij}\eta_i\eta_j^*=k_{ij}\eta_i^*\eta_j\),故分子为实数;同理分母也为实数.故 \(\omega^2\) 为实数.又由 \(\mathbf{k},\mathbf{m}\) 实正定,\(\omega^2>0\).
非简并情形,即特征方程的实根各不相同,对某一 \(\omega_i\),对应的本征矢量由 \((\mathbf{k}-\omega_i^2\mathbf{m})\boldsymbol{\eta}^{(i)}=0\) 给出
Proposition \(\boldsymbol{\eta}^{(i)*\mathsf{T}}\mathbf{m}\boldsymbol{\eta}^{(j)}=m_i\delta^{ij}\ ,\ \boldsymbol{\eta}^{(i)*\mathsf{T}}\mathbf{k}\boldsymbol{\eta}^{(j)}=m_i\omega_i^2\delta^{ij}\),其中 \(m_i>0,i=1,2,...,n\) Proof 由 \((\mathbf{k}-\omega_i^2\mathbf{m})\boldsymbol{\eta}^{(i)}=0\) 转置得到 \(\boldsymbol{\eta}^{(i)*\mathsf{T}}(\mathbf{k}-\omega_i^2\mathbf{m})=0\),两式联立得到
\[\boldsymbol{\eta}^{(i)*\mathsf{T}}(\mathbf{k}-\omega_i^2\mathbf{m})\boldsymbol{\eta}^{(j)}=0\ ,\ \boldsymbol{\eta}^{(i)*\mathsf{T}}(\mathbf{k}-\omega_j^2\mathbf{m})\boldsymbol{\eta}^{(j)}=0\]故 \((\omega_j^2-\omega_i^2)\boldsymbol{\eta}^{(i)*\mathsf{T}}\mathbf{m}\boldsymbol{\eta}^{(j)}=0,i\neq j\),第一式得证.将 \(\boldsymbol{\eta}^{(i)*\mathsf{T}}\mathbf{m}\boldsymbol{\eta}^{(j)}=m_i\delta^{ij}\) 代回上式得到第二式
不同本征值对应的本征矢量线性无关(且在上一个 proposition 的意义下正交)则通解为
\[\mathbf{x}=\operatorname{Re}\sum_i\tilde A_i\tilde{\boldsymbol{\eta}}^{(i)}\mathrm{e}^{-\mathrm{i}\omega_it}\]实向量 \(\tilde{\boldsymbol{\eta}}^{(i)}\) 满足归一化条件 \(\tilde{\boldsymbol{\eta}}^{(i)T}\mathbf{m}\tilde{\boldsymbol{\eta}}^{(j)}=\delta^{ij}\).
简正模式与简正坐标:由上面的 proposition,可知 \(\mathbf{m},\mathbf{k}\) 可同时被对角化.考虑到归一化条件,设模态矩阵
\[\mathbf{A}=(\tilde{\boldsymbol{\eta}}^{(1)},\tilde{\boldsymbol{\eta}}^{(2)},\cdots,\tilde{\boldsymbol{\eta}}^{(n)})\]满足 \(\mathbf{A}^{\mathsf{T}}\mathbf{m}\mathbf{A}=\mathbb 1,\mathbf{A}^{\mathsf{T}}\mathbf{k}\mathbf{A}=\mathrm{diag}\{\omega_1^2,\omega_2^2,\cdots,\omega_n^2\}\)
第一个式子是归一化条件的另一形式,用于求出 \(\tilde{\boldsymbol{\eta}}^{(i)}\) 形式后快速得出归一化系数
作坐标变换 \(\mathbf{x}=\mathbf{A}\mathbf{Q},\)(\(\mathbf{Q}= \mathbf{A}^{-1}\mathbf{x}=\mathbf{A}^{\mathsf{T}}\mathbf{m}\mathbf{x}\))得到一组简正坐标 \(Q_i\) 使得
\[L=\sum_i\frac12(\dot{Q}_i^2-\omega_i^2Q_i^2)\ ,\ \ddot{Q}_i+\omega_i^2Q_i=0\]属于不同特征频率的振动完全变成相互独立的单个自由度的振动
第 \(i\) 个简正频率 \(\omega_i\) 对应第 \(i\) 个简正模式,其特解 \(Q_j=A_i\cos(\omega_it+\varphi_i)\delta_{ij}\)
对于简并情形,仍可以证明存在非退化的模态矩阵 \(\mathbf{A}\) 使得可以以 \(\mathbf{A}^{\mathsf{T}}\mathbf{m}\mathbf{A}=\mathbb 1,\mathbf{A}^{\mathsf{T}}\mathbf{k}\mathbf{A}=\mathrm{diag}\{\omega_1^2,\omega_2^2,\cdots,\omega_n^2\}\) 的形式同时对角化 \(\mathbf{m},\mathbf{k}\).
初值问题的求解:给定初值
\[\mathbf{x}_0=(x_1(0),x_2(0),\cdots,x_n(0))^{\mathsf{T}}\]\[\mathbf{v}_0=(\dot{x}_1(0),\dot{x}_2(0),\cdots,\dot{x}_n(0))^{\mathsf{T}}\]改写通解为 \(\mathbf{x}(t)=\sum_i\widetilde{\boldsymbol{\eta}}^{(i)}(C_i\cos\omega_it+D_i\sin\omega_it)\),则初值代入得到
\[\mathbf{x}_0=\mathbf{A}\mathbf{C}\ ,\ \mathbf{C}=(C_1,C_2,\cdots,C_n)^{\mathsf{T}}\]\[\mathbf{v}_0=\mathbf{A}\boldsymbol{\Omega} \mathbf{D}\ ,\ \mathbf{D}=(D_1,D_2,\cdots,D_n)^{\mathsf{T}}\ ,\ \boldsymbol{\Omega}=\mathrm{diag}\{\omega_1,\omega_2,\cdots,\omega_n\}\]则可解出待定系数
\[\mathbf{C}=\mathbf{A}^{-1}\mathbf{x}_0=\mathbf{A}^{\mathsf{T}}\mathbf{m}\mathbf{x}_0\]\[\mathbf{D}=\boldsymbol{\Omega}^{-1}\mathbf{A}^{-1}\mathbf{v}_0=\boldsymbol{\Omega}^{-1}\mathbf{A}^{\mathsf{T}}\mathbf{m}\mathbf{v}_0\ ,\ \boldsymbol{\Omega}^{-1}=\mathrm{diag}\{\frac{1}{\omega_1},\frac{1}{\omega_2},\cdots,\frac{1}{\omega_n}\}\]
若 \(\mathbf k\) 仅半正定, 零频模式的线性化解为 \(Q_i(t)=Q_i(0)+\dot Q_i(0)t\), 不能代入上文含 \(1/\omega_i\) 的式子. 非零频模式仍按上述方法求解; 零频模式的实际稳定性须结合约束、对称性或高阶项分析.
4.2 Anharmonic Effects
Question 同上,考虑更高阶的修正 Answer 将 Lagrangian 展开至三阶,得到非谐项(微扰项)
\[L=\frac12(m_{ij}\dot{x}_i\dot{x}_j-k_{ij}x_ix_j)+\frac12n_{ijk}\dot{x}_i\dot{x}_jx_k-\frac13l_{ijk}x_ix_jx_k\]采用线性近似下得到的简正坐标,得到 Lagrangian 和运动方程(\(f_i(Q,\dot{Q},\ddot{Q})\) 是 \(Q,\dot Q,\ddot Q\) 的二次齐次函数)
\[L=\frac12\big(\dot{Q}_i\dot{Q}_i-\omega_i^2Q_iQ_i\big)+\frac12\lambda_{ijk}\dot{Q}_i\dot{Q}_jQ_k-\frac13\mu_{ijk}Q_iQ_jQ_k\ ,\ \ddot{Q}_i+\omega_i^2Q_i=f_i(Q,\dot{Q},\ddot{Q})\]猜微扰展开解:\(Q_i=Q_i^{(1)}+Q_i^{(2)}\),使得一阶的 \(Q_i^{(1)}=A_i\cos(\omega_it+\phi_i)\)(\(A_i\) 为展开意义下的"小量") \(A^2\) 阶下二阶的 \(Q_i^{(2)}\) 满足
\[\ddot{Q}_i^{(2)}+\omega_i^2Q_i^{(2)}=f_i(Q^{(1)},\dot{Q}^{(1)},\ddot{Q}^{(1)})\]由于 \(f_i\) 二次齐次,右侧会出现组合频率 \(\omega_j\pm\omega_k\),故二阶下除简正频率外还会出现组合频率(含零频和倍频)的振动.
若组合频率与某个简正频率重合, 扰动解可能出现随时间增长的长期项. 多模系统的内共振可在二阶已出现; 不应仅按微扰阶数排除这种情形. 对非共振的单模周期运动, 长期项通常反映未计入的频率修正. 由
\[\cos(\omega_i+\Delta\omega_i)t\approx\cos(\omega_it)-t\Delta\omega_i\sin(\omega_it)\]可通过消去相应共振项确定频率修正 \(\Delta\omega_i^{(k)}\). 多模内共振还可能导致模式间能量交换, 一般需引入缓变振幅或多尺度方程, 不能只用频率修正处理.
非线性方程的解一般不具有线性叠加性.
5 Rigid-Body Dynamics
5.1 Description of Rigid-Body Motion
5.1.1 Rotation Matrices
Definition 正常三维转动矩阵是行列式为 1 的三阶正交方阵(\(\det \mathbf{A}=\det \mathbf{A}^{\mathsf{T}}=1, \mathbf{A}\mathbf{A}^{\mathsf{T}}=\mathbf{A}^{\mathsf{T}}\mathbf{A}=\mathbb 1\))
Theorem Euler 定理: 一个正常转动(rotation)的三维转动矩阵一定存在本征值 \(+1\), 其对应的本征矢量给出不变的转轴方向.
Proof 对正常转动矩阵有 \((\mathbf{A}-\mathbb 1)\mathbf{A}^{\mathsf{T}}=\mathbb 1-\mathbf{A}^{\mathsf{T}}\),故
\[\det(A-\mathbb 1)=\det(\mathbb 1-A^{\mathsf{T}})=\det(\mathbb 1-A)\]又由三维矩阵有 \(\det(\mathbf{A}-\mathbb 1)\equiv(-1)^3\det(\mathbb 1- \mathbf{A})\),两者对比得 \(\det(\mathbf{A}-\mathbb 1)=0\),故有本征值 1
Definition 无穷小转动矩阵(属于正常转动)\(\mathbf{A}=\mathbb 1+\boldsymbol{\epsilon}\), 其中 \(\epsilon\) 为无穷小反对称矩阵,反对称性证明:
\[\mathbf{A}\mathbf{A}^{\mathsf{T}}=\mathbb 1\implies\mathbb 1=(\mathbb 1+\boldsymbol{\epsilon})(\mathbb 1+\boldsymbol{\epsilon})^{\mathsf{T}}=\mathbb 1+\boldsymbol{\epsilon}+\boldsymbol{\epsilon}^{\mathsf{T}}\implies\boldsymbol{\epsilon}^{\mathsf{T}}=-\boldsymbol{\epsilon}\]有限大转动一般不满足交换律,而无穷小转动矩阵的乘积在一阶小的水平上可交换:
\[\mathbf{A}_1\mathbf{A}_2=\mathbb 1+\boldsymbol{\epsilon}_1+\boldsymbol{\epsilon}_2=\mathbf{A}_2\mathbf{A}_1\]\(\mathrm{d}\mathbf{\theta}=(\mathrm{d}\theta_1,\mathrm{d}\theta_2,\mathrm{d}\theta_3)=\mathrm{d}\theta\,\mathbf{n}\) 为无穷小角位移. 矢量 \(\mathbf{x}\) 在无穷小转动下的变化量 \(\delta\mathbf{x}=\mathrm{d}\mathbf{\theta}\times\mathbf{x}=-\epsilon_{ijk}\mathrm{d}\theta_kx_j\mathbf{e}_i\). 时间演化下,引入角速度与角加速度 \(\mathbf{\omega}=\frac{\mathrm{d}\mathbf{\theta}}{\mathrm{d}t}\ ,\ \mathbf{\beta}=\frac{\mathrm{d}\mathbf{\omega}}{\mathrm{d}t}\)(是三维线性空间的赝矢量),则刚体上点有
\[\mathbf{v}=\mathbf{v}_C+\mathbf{\omega}\times\mathbf{r}\ ,\ \mathbf{a}=\mathbf{a}_C+\mathbf{\beta}\times\mathbf{r}+\mathbf{\omega}\times(\mathbf{\omega}\times\mathbf{r})\]任选基点也可以得到相同形式
\(3\times 3\) 的反对称矩阵有三个独立元素,可由 \(\epsilon_{ij}=-\epsilon_{ijk}\mathrm{d}\theta_k\) 进行参量化.
考虑到上式,也可将无穷小转动矩阵表示为 \(\mathbf{A}=\mathbb 1+\mathrm{d}\mathbf{\theta}\cdot\mathbf{K}\),\(\mathbf{K}=(K_1,K_2,K_3)\),其中
\[K_1=\begin{pmatrix}0&0&0\\0&0&-1\\0&+1&0\end{pmatrix},\quad K_2=\begin{pmatrix}0&0&+1\\0&0&0\\-1&0&0\end{pmatrix},\quad K_3=\begin{pmatrix}0&-1&0\\+1&0&0\\0&0&0\end{pmatrix}\]为 \(SO(3)\) 的生成元(generator),有对易关系
\[[K_{i},K_{j}] = \varepsilon_{ijk}K_{k}\]
Notation 可将正常转动矩阵写作 \(\mathbf{R}_{\mathbf{n}(\theta)}=\mathrm{e}^{\theta\mathbf{n}\cdot\mathbf{K}}\). Proof 固定 \(\mathbf{n}\) 的无穷小转动 \(\mathbf{R}_{\mathbf{n}}(\mathrm{d}\theta)=1+\mathrm{d}\theta\mathbf{n}\cdot\mathbf{K}\).由 \(SO(2)\) 为阿贝尔群
\[\mathbf{R}_{\mathbf{n}}(\theta+\mathrm{d}\theta)=\mathbf{R}_{\mathbf{n}}(\theta)\mathbf{R}_{\mathbf{n}}(\mathrm{d}\theta)=\mathbf{R}_{\mathbf{n}}(\theta)+\mathrm{d}\theta\, \mathbf{R}_{\mathbf{n}}(\theta)\mathbf{n}\cdot\mathbf{K}\]故
\[\frac{\mathrm{d}\mathbf{R}_{\mathbf{n}}}{\mathrm{d}\theta}=\mathbf{R}_{\mathbf{n}}(\theta)\mathbf{n}\cdot\mathbf{K}.\]由 \(\mathbf{R}_{\mathbf{n}}(0)=\mathbb 1\) 积分得出
\[\mathbf{R}_{\mathbf{n}}(\theta)=\mathrm{e}^{\theta\mathbf{n}\cdot\mathbf{K}}=\mathbb 1+\theta\mathbf{n}\cdot\mathbf{K}+\frac1{2!}\left(\theta\,\mathbf{n}\cdot\mathbf{K}\right)^2+\cdots\]特别地,\(\mathbf{R}_z(\theta)=\mathrm{e}^{\theta K_3}=\cdots=\begin{pmatrix}\cos\theta&-\sin\theta&0\\\sin\theta&\cos\theta&0\\0&0&1\end{pmatrix}\).
5.1.2 Euler Angles
Definition Euler 角 本体坐标系 \(O-xyz\) 方便描述刚体几何参量, 惯性坐标系 \(O-XYZ\) 坐标轴固定,方便描述矢量的微商等. 两者的关系可由一三参量矩阵描述,三个参量称为 Euler 角(以下采用 \(ZXZ\) 约定) Notation 通过如下步骤由 \(O-XYZ\) 转变到 \(O-xyz\)
\[XYZ\overset{R_{\mathbf{Z}}(\phi\in[0,2\pi))}{\implies} X_1Y_1Z_1(X_1Y_1Z)\overset{R_{\mathbf{X}_1}(\theta\in[0,\pi])}{\implies} X_2Y_2Z_2(X_1Y_2Z_2)\overset{R_{\mathbf{Z}_2}(\psi\in[0,2\pi))}{\implies} xyz(xyZ_2)\]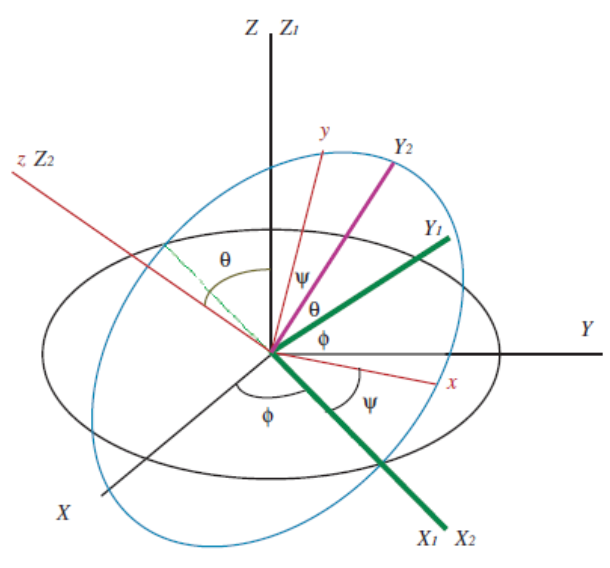
Euler 角对应的坐标系旋转序列示意图.
转动矩阵(被动观点,坐标架旋转)\(\mathbf{A}:(\hat{\mathbf{X}},\hat{\mathbf{Y}},\hat{\mathbf{Z}})'\implies(\hat{\mathbf{x}},\hat{\mathbf{y}},\hat{\mathbf{z}})\)
\[\begin{aligned}\mathbf{A}=&\begin{pmatrix}\cos\psi&\sin\psi&0\\-\sin\psi&\cos\psi&0\\0&0&1\end{pmatrix}\begin{pmatrix}1&0&0\\0&\cos\theta&\sin\theta\\0&-\sin\theta&\cos\theta\end{pmatrix}\begin{pmatrix}\cos\phi&\sin\phi&0\\-\sin\phi&\cos\phi&0\\0&0&1\end{pmatrix}\\ =&\begin{pmatrix}\cos\psi\cos\phi-\cos\theta\sin\phi\sin\psi&\cos\psi\sin\phi+\cos\theta\cos\phi\sin\psi&\sin\theta\sin\psi\\-\sin\psi\cos\phi-\cos\theta\sin\phi\cos\psi&-\sin\psi\sin\phi+\cos\theta\cos\phi\cos\psi&\sin\theta\cos\psi\\\sin\theta\sin\phi&-\sin\theta\cos\phi&\cos\theta\end{pmatrix} \end{aligned}\]\[\mathbf{A}^{-1}=\mathbf{A}^{\mathsf{T}}=\mathbf{A}(\phi\to-\psi,\theta\to-\theta,\psi\to-\phi)\]描述刚体运动时,取 \(\mathbf{J}\) 的方向为惯性坐标系的 \(Z\) 轴,通常称 \(\psi\) 为自转(spin)角,\(\theta\) 为章动(nutation)角,\(\phi\) 为进动(precession)角
Theorem Euler 运动学方程: 刚体的角速度可视为三个欧拉角独立变化的线性叠加
\[\mathbf{\omega}=\dot{\phi}\hat{\mathbf{Z}}+\dot{\theta}\hat{\mathbf{X}}_1+\dot{\psi}\hat{\mathbf{z}}\]利用 \(\hat{\mathbf{Z}}=\sin\theta\sin\psi\hat{\mathbf{x}}+\sin\theta\cos\psi\hat{\mathbf{y}}+\cos\theta\hat{\mathbf{z}}\ ,\ \hat{\mathbf{X}}_1=\cos\psi\hat{x}-\sin\psi\hat{y}\),得到 Euler 刚体运动方程
\[\begin{cases}\omega_x=\sin\theta\sin\psi\dot{\phi}+\cos\psi\dot{\theta}\\\omega_y=\sin\theta\cos\psi\dot{\phi}-\sin\psi\dot{\theta}\\\omega_z=\cos\theta\dot{\phi}+\dot{\psi}\end{cases}\]可将惯性坐标系中得到的角速度投影到本体坐标系上
5.1.3 Unit Quaternions and Double Cover
当 \(\theta=0\) 时, 上述转动矩阵只依赖于 \(\phi+\psi\), 两个 Euler 角不再独立; 这就是 Euler 角坐标的万向节锁死. 它是参数化的坐标奇点, 不是刚体转动本身的奇点.
为得到无此坐标奇点的表示, 引入 Pauli 矩阵
\[\sigma_1=\begin{pmatrix}0&1\\1&0\end{pmatrix},\quad \sigma_2=\begin{pmatrix}0&-\mathrm{i}\\\mathrm{i}&0\end{pmatrix},\quad \sigma_3=\begin{pmatrix}1&0\\0&-1\end{pmatrix},\]并把三维矢量写成 Hermitian 无迹矩阵
\[X=\mathbf{x}\cdot\boldsymbol{\sigma},\]并取单位四元数对应的 \(SU(2)\) 矩阵
\[U=q_0\mathbb 1-\mathrm{i}\mathbf{q}\cdot\boldsymbol{\sigma},\qquad q_0^2+\mathbf{q}^2=1.\]变换
\[X\mapsto X'=UXU^\dagger\]保持 Hermitian 性、无迹性和 \(\det X=-|\mathbf{x}|^2\), 因而在 \(\mathbf{x}\) 空间诱导正交变换. 由 \(SU(2)\) 的连通性且恒等元对应 \(\det R=1\), 该变换属于 \(SO(3)\). 若转轴为 \(\mathbf{n}\)、转角为 \(\vartheta\), 可取
\[q_0=\cos\frac{\vartheta}{2},\qquad \mathbf{q}=\mathbf{n}\sin\frac{\vartheta}{2}.\]每个三维转动都有轴角表示, 所以上式也给出映射的满射性. \(U\) 与 \(-U\) 诱导同一个转动. 若 \(UXU^\dagger=X\) 对所有无迹 Hermitian 矩阵成立, 则 \(U\) 与三个 Pauli 矩阵都对易, 只能是标量矩阵; 再由 \(\det U=1\) 得 \(U=\pm\mathbb1\). 因而核恰有两个元素, \(SU(2)\to SO(3)\) 是二重覆盖. 单位四元数用四个参数和一个归一化约束描述三个独立转动自由度, 适合跨越 Euler 角的坐标奇点.
5.2 Kinetic Energy, Angular Momentum, and Inertia Tensor of a Rigid Body
刚体的转动动能 \(T_{\text{rot}}=\frac 12\sum\limits_\alpha m_\alpha(\mathbf{\omega}\times\mathbf{r}_\alpha)^2=\frac 12\sum\limits_{i,j\in\{1,2,3\}} I_{ij}\omega_i\omega_j\) Definition (质心参考点)转动惯量张量 \(I_{ij}=\sum\limits_\alpha m_\alpha(r_\alpha^2\delta_{ij}-r_{\alpha,i}r_{\alpha,j})\),为二阶对称张量,其矩阵形式
\[\sum_{\alpha} m_\alpha \begin{pmatrix} y_{\alpha}^2 + z_{\alpha}^2 & -x_{\alpha} y_{\alpha} & -x_{\alpha} z_{\alpha} \\ -x_{\alpha} y_{\alpha} & x_{\alpha}^2 + z_{\alpha}^2 & -y_{\alpha} z_{\alpha} \\ -x_{\alpha} z_{\alpha} & -y_{\alpha} z_{\alpha} & x_{\alpha}^2 + y_{\alpha}^2 \end{pmatrix}\]对角元称为对应轴的转动惯量.
(质心参考点)角动量 \(\mathbf{J}=\sum\limits_\alpha m_\alpha\mathbf{r}_\alpha\times(\mathbf{\omega}\times\mathbf{r}_\alpha)=\mathbf{I}\cdot\mathbf{\omega}\),如此可将转动动能记为 \(T_{\text{rot}}=\frac12\mathbf{\omega}\cdot\mathbf{J}=\frac12\mathbf{\omega}\cdot\mathbf{I}\cdot\mathbf{\omega}\) 对刚体上一般参考点 \(Q\), 若角动量与动能仅取相对 \(Q\) 的转动部分, 可相应使用 \(\mathbf I_Q\). 总动能还包含基点平动及交叉项; 总角动量也不总等于 \(\mathbf I_Q\boldsymbol\omega\). 质心分解时交叉项消失, 得到柯尼希定理.
平行轴定理: 对相对质心位矢为 \(\mathbf{R}\) 的点 \(Q\) 的转动惯量 \(I_{Q,ij}=I_{C,ij}+m_{\text{tot}}(R^2\delta_{ij}-R_iR_j)\)
总可通过正常转动 \(\mathbf{A}\) 实现惯量张量的对角化, 即 \(\mathbf{A}^{\mathsf{T}} \mathbf{I}\mathbf{A}=\mathbf{D}=\mathrm{diag}\{I_1,I_2,I_3\}\) 原坐标系通过转动 \(\mathbf{A}\)(主轴变换)使坐标轴变为惯量主轴(彼此垂直),对应主转动惯量.
主轴对刚体固定,对应于本体坐标系.选择质心为参考点得到中心惯量主轴:
\[T_{\text{rot}}=\frac12\sum_iI_i\omega_i^2,\quad \mathbf{J}=\sum_{i}I_{i}\omega_{i}\mathbf{e}_{i}\]\(\mathbf{I}\) 的对角化步骤: 求解特征方程 \(\mathbf{I}\mathbf{X}_i=I_i\mathbf{X}_i\),特征值即为主转动惯量; 将特征向量正交归一化 \(\mathbf{X}_i^{\mathsf{T}}\mathbf{X}_j=\delta_{ij}\); 得到主轴变换 \(\mathbf{A}=(\mathbf{X}_1,\mathbf{X}_2,\mathbf{X}_3)\)
刚体的对称面的法线为主轴
刚体的旋转对称轴为主轴 Proof 设 \(z\) 轴为刚体的 \(n\ge2\) 次旋转对称轴,对给定的 \(z\),在平面内取 \(n\) 个质量均为 \(\delta m\) 的对称质元,第 \(l\) 个坐标 \((\rho,\varphi+\frac{2l\pi}{n},z)\),由 \(\sum_{l=1}^n\rho \mathrm{e}^{\mathrm{i}\left(\varphi+\frac{2l\pi}{n}\right)}=0\),则 \(\sum x_lz=\sum y_lz=0\),故 \(z\) 轴为主轴
对方向余弦为 \((\alpha,\beta,\gamma)\) 的转轴 \(OX\) 的转动惯量: 由 \(\mathbf{r}=(x,y,z)\) 处质元到转轴的距离为 \(R=\sqrt{r^2-(\alpha x+\beta y+\gamma z)^2}\),则有
\[\begin{aligned} I_X &=\sum\delta mR^2=\sum\delta m[(x^2+y^2+z^2)-(\alpha x+\beta y+\gamma z)^2]\\ &=\alpha^2I_{11}+\beta^2I_{22}+\gamma^2I_{33}+2\alpha\beta I_{12}+2\beta\gamma I_{23}+2\alpha\gamma I_{13} \end{aligned}\]取 \(OX\) 上 \(Q\) 点使得 \(\overline{OQ}=\frac 1{\sqrt{I_{X}}}\),则 \(Q\) 点的方程构成惯量椭球(取主轴坐标可看出椭球主轴即为惯量主轴):
\[x^2I_{11}+y^2I_{22}+z^2I_{33}+2xyI_{12}+2yzI_{23}+2xzI_{13}=1\]任一过 \(O\) 点转轴在椭球上半径 \(\overline{OQ}\) 的平方倒数即为过此轴的转动惯量 若刚体存在 \(n\ge 3\) 次对称 \(z\) 轴,则惯量椭球旋转对称,\(x,y\) 可在保证正交的前提下任意选取.
5.3 Dynamics of Rigid Bodies
选取中心惯量主轴组成的本体坐标系,由角动量定理 \(\frac{\mathrm{d}\mathbf{J}}{\mathrm{d}t}=\mathbf{M}\ ,\ \mathbf{J}=\sum_{i}I_{i}\omega_{i}\mathbf{e}_{i}\),利用 \(\frac{\mathrm{d}\mathbf{e}_i}{\mathrm{d}t}=\mathbf{\omega}\times\mathbf{e}_i\) 推出 Euler 动力学方程
\[\begin{cases}I_1\dot{\omega}_1+(I_3-I_2)\omega_2\omega_3=M_1\\I_2\dot{\omega}_2+(I_1-I_3)\omega_3\omega_1=M_2\\I_3\dot{\omega}_3+(I_2-I_1)\omega_1\omega_2=M_3\end{cases}\]由动力学方程中起决定性作用的仅有主转动惯量,故等效为均质椭球,或陀螺 \(I_i\) 两两不相等的陀螺为不对称陀螺;有两个相等的被称为对称陀螺;三个均相等的被称为球形陀螺(匀质正四面体,匀质正方体等)
5.4 Free Asymmetric Top (Euler Top)
欧拉方程
\[\begin{cases}I_1\dot{\omega}_1+(I_3-I_2)\omega_2\omega_3=0\\I_2\dot{\omega}_2+(I_1-I_3)\omega_3\omega_1=0\\I_3\dot{\omega}_3+(I_2-I_1)\omega_1\omega_2=0\end{cases}\]运动积分
\[\begin{cases}T=\frac12(I_1\omega_1^2+I_2\omega_2^2+I_3\omega_3^2)=\frac{J_1^2}{2I_1}+\frac{J_2^2}{2I_2}+\frac{J_3^2}{2I_3}\\J^2=J_1^2+J_2^2+J_3^2\end{cases}\]假定 \(I_1\lt I_2\lt I_3\),\(\mathbf{J}\) 的端点在球面(角动量)与椭球面(动能)的交线上运动(显然有 \(2TI_1\leq J^2\leq2TI_3\))
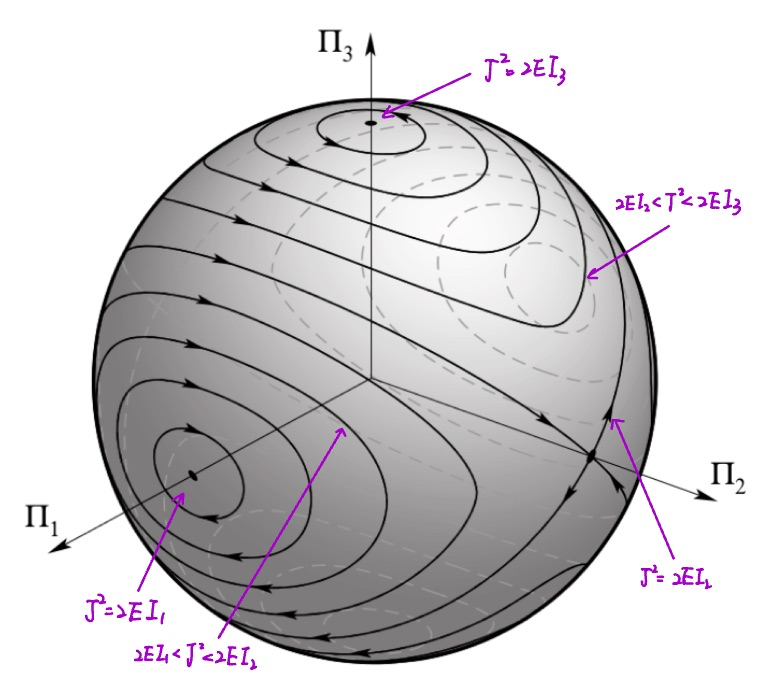
体坐标角动量空间中, 固定角动量平方的球面与固定动能的椭球面相交.
图中 \(\Pi_i\) 对应正文的 \(J_i\), 图中 \(E\) 对应正文的 \(T\).
Theorem 网球拍定理(Dzhanibekov effect) 绕主轴 \(1,3\) 的转动稳定,而绕主轴 \(2\) 的转动不稳定(\(J^2\) 接近 \(2TI_2\) 时,\(J_2\) 在 \(\left(-\sqrt{2TI_2},\sqrt{2TI_2}\right)\) 不断变化). 无外力矩时, 角动量在惯性系中守恒, 但这并不意味着瞬时转轴方向固定. 中间轴转动的小扰动不稳定性由下述线性化证明给出.
Proof 图中的交线提供几何解释; 稳定性可直接由 Euler 方程线性化验证.
线性化时取以下条件:
- 无外力矩;
- \(I_1\lt I_2\lt I_3\);
- 在第 \(i\) 主轴匀速转动 \(\omega_i=\Omega\ne0\) 附近加入小的横向扰动.
其余两轴记为 \(j,k\), 消去一个扰动分量得
\[\delta\ddot\omega_j= \Omega^2\frac{(I_i-I_j)(I_k-I_i)}{I_jI_k}\,\delta\omega_j.\]对 \(i=1,3\), 系数为负, 横向扰动作振荡; 对 \(i=2\), 系数为正, 存在指数增长模, 故中间轴转动不稳定. 这里的线性稳定性结论针对小扰动; 翻转的完整运动仍由守恒量交线或下述椭圆积分描述.
约化为单积分 由运动积分的表达式得到
\[\begin{cases}\omega_1=\pm\sqrt{\frac{(2TI_3-J^2)-I_2(I_3-I_2)\omega_2^2}{I_1(I_3-I_1)}}\triangleq f_1(\omega_2)\\\omega_3=\pm\sqrt{\frac{(J^2-2TI_1)-I_2(I_2-I_1)\omega_2^2}{I_3(I_3-I_1)}}\triangleq f_3(\omega_2)\end{cases}\]在 \(f_1,f_3\) 符号固定的一段轨道上, 代入 Euler 方程并分离变量得到
\[t-t_0=\frac{I_2}{I_3-I_1} \int_{\omega_2(t_0)}^{\omega_2(t)} \frac{\mathrm{d}\omega_2}{f_1(\omega_2)f_3(\omega_2)}.\]该椭圆积分的反函数给出 \(\omega_2(t)\), 再代回得到 \(\omega_1(t),\omega_3(t)\); 显式形式可写成 Jacobi 椭圆函数.
- 考虑对称欧拉陀螺 \(I_1=I_2\lt I_3\),由运动方程得 \(\omega_3\) 不变,令 \(\Omega=\frac{I_{3}-I_{1}}{I_{1}}\omega_{3}=\mathrm{const}\),有 \[\begin{cases}\omega_1=A\cos(\Omega t+\varphi_0)\\\omega_2=A\sin(\Omega t+\varphi_0)\end{cases}\] 总角速度大小 \(\omega=\sqrt{A^2+\omega_3^2}=\mathrm{const}\),进行规则进动(由 \(\cos\theta=\frac{I_3\omega_3}J=\mathrm{const}\),没有章动) 此外可由 \(\mathbf{\omega}=\dot{\phi}\hat{\mathbf{Z}}+\dot{\psi}\hat{\mathbf{z}}\) 得到 \(\mathbf{J},\mathbf{\omega},\hat{\mathbf{z}}\) 共面. 由 \(I_1\dot{\phi}\sin\theta=J\sin\theta\), 对 \(\sin\theta\ne0\) 的情形有进动角速度 \(\dot{\phi}=J/I_1\).
5.5 Fixed-Point Motion of a Symmetric Top
Lagrange 陀螺: 均匀外场下作定点转动的对称陀螺(\(O\) 点处完整理想陀螺 \(l=\overline{OC}\))
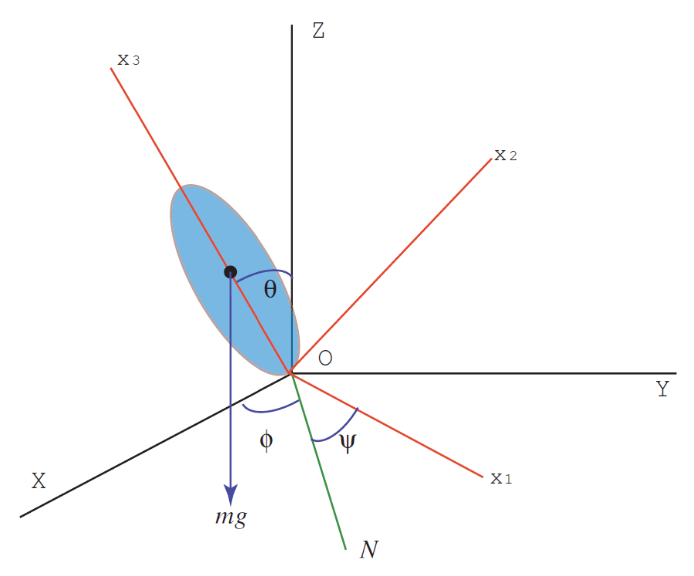
\[\begin{aligned} L &=\frac12I_1^{\prime}(\omega_1^2+\omega_2^2)+\frac12I_3\omega_3^2-mgl\cos\theta\\ &=\frac12I_1^{\prime}\big(\dot{\theta}^2+\dot{\phi}^2\sin^2\theta\big)+\frac12I_3\big(\dot{\phi}\cos\theta+\dot{\psi}\big)^2-mgl\cos\theta\quad,I_1^\prime=I_1+ml^2. \end{aligned}\]Lagrange 陀螺的几何、 Euler 角与受力方向示意图.
运动积分有
\[\begin{cases} p_\psi=\frac{\partial L}{\partial\dot{\psi}}=I_3(\dot{\phi}\cos\theta+\dot{\psi})=J_3\\ p_\phi=\frac{\partial L}{\partial\dot{\phi}}=(I_1^{\prime}\sin^2\theta+I_3\cos^2\theta)\dot{\phi}+I_3\cos\theta\dot{\psi}=J_Z\\ E=\frac12I_1^{\prime}(\dot{\theta}^2+\dot{\phi}^2\sin^2\theta)+\frac12I_3(\dot{\phi}\cos\theta+\dot{\psi})^2+mgl\cos\theta \end{cases}\]由前两式解出
\[\begin{cases}\dot{\phi}=\frac{J_Z-J_3\cos\theta}{I_1^{\prime}\sin^2\theta}\\\dot{\psi}=\frac{J_3}{I_3}-\frac{J_Z-J_3\cos\theta}{I_1^{\prime}\sin^2\theta}\cos\theta\end{cases}\]代入 \(E\) 消去 \(\dot\phi,\dot\psi\),得到 \(E=\frac12I_1^{\prime}\dot{\theta}^2+\frac{(J_Z-J_3\cos\theta)^2}{2I_1^{\prime}\sin^2\theta}+\frac{J_3^2}{2I_3}+mgl\cos\theta\).改写为
\[E^{\prime}=\frac12I_1^{\prime}\dot{\theta}^2+V_{\mathrm{eff}}(\theta)\ ,\ V_{\mathrm{eff}}(\theta)=\frac{(J_Z-J_3\cos\theta)^2}{2I_1^{\prime}\sin^2\theta}-mgl(1-\cos\theta)\]由 \(V_{\text{eff}}\) 的形式看出 \(\theta\in[\theta_1,\theta_2]\),极值由 \(E^\prime=V_{\text{eff}}(\theta)\) 给出.如运动过程中 \(\dot\phi\) 不变号,则称为正常章动.结果仍有 Jacobi 椭圆函数.
快速陀螺(回转仪):自转角速度很大,设初始 \(\theta=\theta_1,\dot{\theta}_1=0\text{ , }\dot{\phi}_1=0=\frac{J_Z-J_3\cos\theta_1}{I_1^{\prime}\sin^2\theta_1}\), 且 \(\theta_2\) 有
\[\frac{(J_Z-J_3\cos\theta_2)^2}{2I_1^{\prime}\sin^2\theta_2}-mgl(1-\cos\theta_2)=-mgl(1-\cos\theta_1)\]运动积分
\[J_3=I_3\dot{\psi}_1\ ,\ J_Z=I_3\cos\theta_1\dot{\psi}_1\]则有角度变化范围与 \(J_3^2\) 成反比:
\[\cos\theta_1-\cos\theta_2=\frac{2I_1^{\prime}mgl\sin^2\theta_2}{I_3^2\dot{\psi}_1^2}\approx\frac{2I_1^{\prime}mgl\sin^2\theta_1}{I_3^2\dot{\psi}_1^2}\ll1\]进动角速度与 \(J_3\) 成反比:
\[\dot{\phi}_2=\frac{J_Z-J_3\cos\theta_2}{I_1^{\prime}\sin^2\theta_2}=\frac{I_3\dot{\psi}_1(\cos\theta_1-\cos\theta_2)}{I_1^{\prime}\sin^2\theta_2}\approx\frac{2mgl}{I_3\dot{\psi}_1}\]考虑无章动的纯进动解, 即 \(\dot\theta = 0, \dot\phi = \mathrm{const}\). 无章动要求:
\[\frac{\mathrm{d}V_{\text{eff}}}{\mathrm{d}\theta}=0\implies mgl=\dot{\phi}(I_3\omega_3-I_1^{\prime}\dot{\phi}\cos\theta_0)\]以下取 \(0\lt\theta_0\lt\pi/2\) 与 \(\omega_3\gt0\). 有两个不同的实数解要求
\[\omega_3\gt\frac{2}{I_3}\sqrt{mglI_1^{\prime}\cos\theta_0}\]在 \((I_3\omega_3)^2\gg4mglI_1^{\prime}\cos\theta_0\) 的快陀螺极限下, 慢进动的近似解为
\[\dot{\phi}\simeq\frac{mgl}{I_3\omega_3}\ll\frac{I_3\omega_3}{I_1^{\prime}\cos\theta_0}\]快进动的近似解为
\[\dot{\phi}\simeq\frac{I_3\omega_3}{I_1^{\prime}\cos\theta_0}\gg \frac{mgl}{I_3\omega_3}\]稳定性须在固定 \(J_Z,J_3\) 下由 \(V_{\mathrm{eff}}''(\theta_0)\) 判断, 不能仅凭进动快慢把快分支判为不稳定.
磁偶极子的进动: \(m = \gamma L\), 从而
\[V = -\gamma LB\cos\theta\]与重力势能对比, 得到
\[\dot{\phi}\simeq-\frac{\gamma LB}{L}=-\gamma B\]取慢进动解, 得到 Larmor 进动.